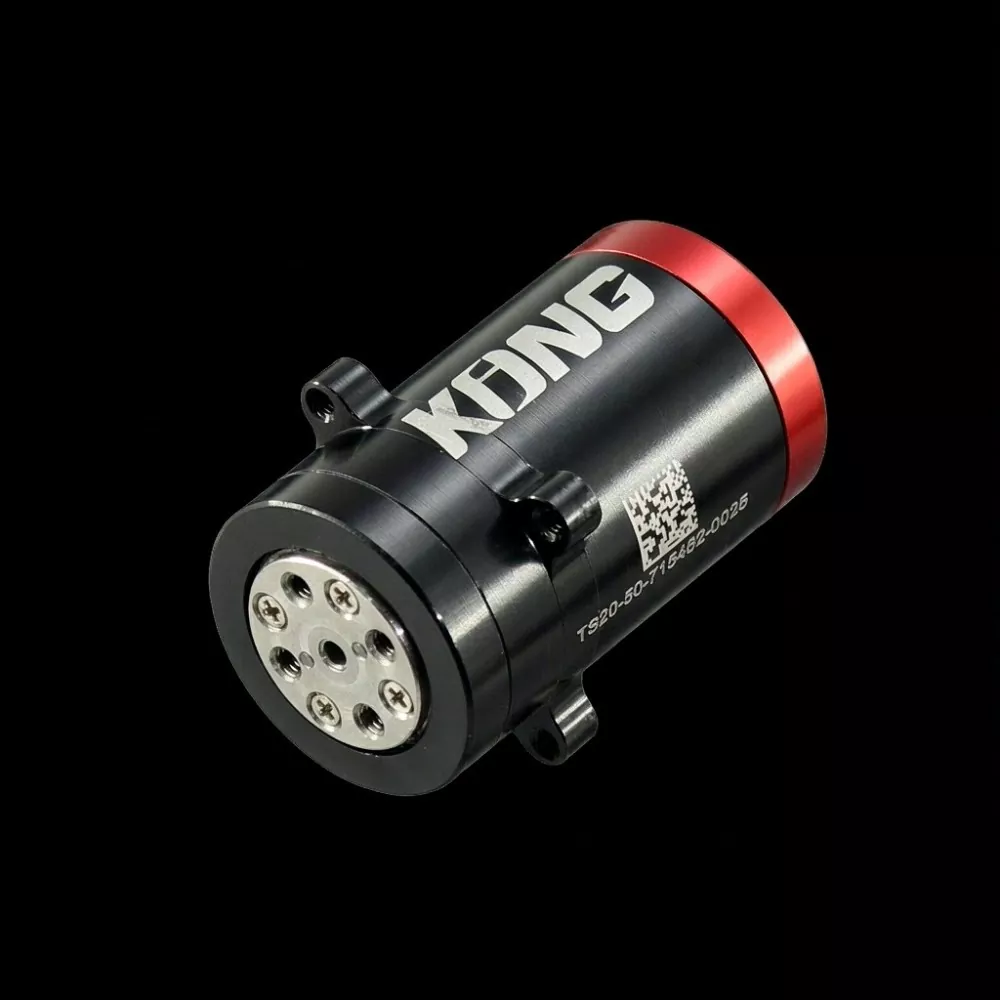
Kun robottikädet pystyvät yhä paremmin suorittamaan herkkiä manipulaatioita ja ihmisen kaltaisia liikkeitä, oikean niveltoimilaitteen valinta on välttämätöntä tarkan liikkeen ja luotettavan voiman takaisinkytkennän saavuttamiseksi.SEA MOTIONtarjoaa edistyneitä liikkeenohjausratkaisuja, mukaan lukienNäppärä käsinivelmoduuli, suunniteltu täyttämään kompaktien robottikäsien, monisormeisten tarttujajen ja älykkäiden robottijärjestelmien vaativat vaatimukset. Sen TS20-sarja yhdistää moottorin, vähennysventtiilin, kaksoisanturit ja sisäisen servokäytön poikkeuksellisen kompaktiin rakenteeseen, mikä auttaa insinöörejä yksinkertaistamaan järjestelmän integrointia ja parantamaan liikkeen tarkkuutta ja ohjauksen joustavuutta.
Taitava käsinivelmoduuli on kompakti integroitu toimilaite, jonka avulla robottisormet ja mekaaniset nivelet voivat suorittaa tarkkoja, koordinoituja liikkeitä. Tässä artikkelissa tarkastellaan sen toimintaperiaatteita, olennaisia teknisiä tietoja, suorituskykyetuja, sovellusskenaarioita ja valintanäkökohtia. Käyttämällä esimerkkinä SEA MOTIONin TS20-sarjaa, se selittää, kuinka halkaisijaltaan 20 mm:n integroitu liitosmoduuli yhdistää korkean resoluution takaisinkytkennän, pienen välyksen, impedanssisäädön ja nopean RS485-tiedonsiirron edistyneen robottimanipuloinnin tukemiseksi.
1. Mikä on taitava käden nivelmoduuli?
2. Kuinka taitava käden nivelmoduuli toimii?
3. Tärkeimmät tekniset tiedot ja suorituskyvyn vertailu
4. Mitkä ovat suunnittelun ydinedut?
5. Miksi impedanssin ohjaus on tärkeää robottikäsille?
6. Robotiikan ja automaation tärkeimmät sovellukset
7. Oikean näppärän käden nivelmoduulin valitseminen
8. Asennus- ja huoltonäkökohdat
A Näppärä käsinivelmoduulion integroitu liikkeenohjauskomponentti, joka on erityisesti suunniteltu ohjaamaan robottisormien ja muiden kompaktien robottimekanismien niveliä. Toisin kuin perinteiset moottorit, jotka vaativat erilliset vaihteistot, kooderit ja ulkoisen käyttöelektroniikan, integroitu nivelmoduuli yhdistää nämä olennaiset komponentit yhdeksi kompaktiksi kokoonpanoksi.
Tämä integrointi on erityisen tärkeää robottikäsissä, koska käytettävissä oleva asennustila on erittäin rajallinen. Jokainen sormi voi sisältää useita itsenäisesti ohjattuja niveliä, ja koko järjestelmän on tasapainotettava kompaktit mitat, kevyt paino, riittävä vääntömomentti ja tarkka palaute.
SEA MOTION TS20 -sarja vastaa näihin vaatimuksiin useiden integroitujen teknologioiden avulla:
Integroimalla nämä komponentit moduuli yksinkertaistaa mekaanisen ja sähköisen järjestelmän suunnittelua samalla kun se tarjoaa tarkan robottikäsittelyn edellyttämät palauteominaisuudet.
Näppärän käsinivelmoduulin toimintaperiaate sisältää koordinoidun moottorin toiminnan, mekaanisen voimansiirron, anturin takaisinkytkennän ja suljetun silmukan ohjauksen.
Kun isäntäohjain lähettää liikekomennon, integroitu taajuusmuuttaja käsittelee kohdeasennon, nopeuden, jäykkyyden, vaimennuksen ja myötäkytkentämomentin. Moottori tuottaa sitten pyörivän liikkeen, joka kulkee tarkkuusvähennyslaitteen läpi kytketyn robottinivelen ohjaamiseksi.
Samaan aikaan enkooderijärjestelmä mittaa jatkuvasti liiketilaa. Tämän palautteen avulla säädin voi verrata todellista suorituskykyä käskettyyn liikkeeseen ja säätää moottorin tehoa vastaavasti.
TS20 käyttää kahden enkooderin arkkitehtuuria, ja palaute on saatavilla vaihdesarjan vastakkaisista päistä. Tämä järjestely auttaa ohjausjärjestelmää tarkkailemaan lähtöpuolen liikettä sen sijaan, että se luottaisi yksinomaan moottorin puolen mittauksiin.
Sen ohjausprosessi voidaan tiivistää seuraavasti:
Tämä integroitu arkkitehtuuri auttaa robottikäsiä saavuttamaan koordinoidun liikkeen ja hallitun vuorovaikutuksen erikokoisten, -muotoisten ja mekaanisten ominaisuuksien kanssa.
Tekniset tiedot vaikuttavat suoraan siihen, pystyykö niveltoimilaite täyttämään robottikäden mekaaniset ja ohjausvaatimukset. SEA MOTION TS20 on saatavana kahdessa kokoonpanossa: TS20-50 ja TS20-100. Molemmilla malleilla on sama mekaaninen vaippa, mutta niillä on erilaiset vääntö- ja nopeusominaisuudet.
| Tekninen parametri | TS20-50 | TS20-100 |
|---|---|---|
| Välityssuhde | 50:1 | 100:1 |
| Nimellisvääntömomentti | 0,7 Nm | 1,5 Nm |
| Huippuvääntömomentti | 2 N·m | 4 N·m |
| Huippumomentin kesto | 300 ms | 300 ms |
| Suurin kuormittamaton nopeus | 31,4 rad/s | 15,7 rad/s |
| Takaisku | Alle 20 kaarisekuntia | Alle 20 kaarisekuntia |
| Enkooderi | Kaksois 24-bittinen | Kaksois 24-bittinen |
| Mitat | Ø20 × 35 mm | Ø20 × 35 mm |
| Ontto poraus | Ø 1,7 mm | Ø 1,7 mm |
| Paino | 35 g | 35 g |
| Nimellisjännite | 24 VDC | 24 VDC |
| Viestintä | RS485 | RS485 |
| Takaa ajettava | Kyllä | Kyllä |
Mekaanisen suorituskyvyn lisäksi TS20 sisältää edistyneen tiedonsiirto- ja ohjausliittymän:
Nämä tekniset tiedot tekevät moduulista sopivan sovelluksiin, jotka vaativat kompaktia mekaanista integrointia, korkearesoluutioista palautetta ja reagoivaa liikkeenohjausta.
Sopivan taitavan käsinivelmoduulin valintaan kuuluu muutakin kuin nimellisvääntömomentin ja moottorin nopeuden vertailu. Mekaaniset mitat, palautearkkitehtuuri, ohjauksen joustavuus ja integroinnin monimutkaisuus vaikuttavat myös robottijärjestelmän yleiseen suorituskykyyn.
TS20:ssa on sylinterimäinen kotelo, jonka halkaisija on vain Ø20 mm ja pituus 35 mm ja kokonaispaino 35 g. Tämän kompaktin muodon ansiosta insinöörit voivat asentaa toimilaitteita rajoitettuihin sormien niveltiloihin ilman, että robottikäden kokonaismassa kasvaa merkittävästi.
Kaksi itsenäistä 24-bittistä enkooderia tarjoavat yksityiskohtaista liikepalautetta. Yhdessä lähtöpuolen mittaukseen ja alle 20 kaarisekunnin välyksen kanssa tämä arkkitehtuuri tukee tarkkaa asennon seurantaa ja parannettua pienten nivelliikkeiden hallintaa.
50:1- ja 100:1-kokoonpanoilla on sama kotelo ja Ø24 mm:n asennuslaippa. Insinöörit voivat siksi arvioida erilaisia vääntömomentti- ja nopeusvaatimuksia suunnittelematta uudelleen mekaanista pääasennusrakennetta.
Sisäänrakennettu kenttäsuuntautunut ohjauslaite eliminoi erillisen ulkoisen moottoriohjaimen tarpeen. Moduuli toimii 24 VDC-syötöllä ja RS485-tiedonsiirtoliitännällä, mikä vähentää järjestelmäintegraatioon tarvittavien komponenttien määrää.
Taakseajettavuuden ansiosta ulostuloakseli voi reagoida ulkoisiin voimiin sen sijaan, että se käyttäytyisi kuin jäykkä, lukittu voimansiirto. Tämä ominaisuus on erityisen arvokas, kun robottisormi joutuu odottamattomaan kosketukseen esineen kanssa tai joutuu säätämään tarttumisvoimaansa.
Ø1,7 mm:n ontto poraus luo erillisen reititysreitin liitosakselin läpi. Se voi sovittaa jänteen tai signaalijohdon, mikä auttaa insinöörejä järjestämään sisäiset johdotukset ja mekaaniset voimansiirtoelementit pienikokoisiin robottikokoonpanoihin.
Robottikäsien on usein suoritettava tehtäviä, joihin liittyy fyysistä vuorovaikutusta, kuten hauraiden esineiden pitäminen, työkalujen käsittely ja vakaa kosketus epäsäännöllisten pintojen kanssa. Pelkkä asennonohjaus ei välttämättä tarjoa riittävää joustavuutta näille toiminnoille.
Impedanssisäädön avulla robottinivel voi säädellä vastaustaan asentovirheisiin ja ulkoisiin voimiin. TS20 tukee integroitua impedanssin ohjausmallia, joka ilmaistaan seuraavasti:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Jossa:
Säätämällä jäykkyyttä ja vaimennusta insinöörit voivat konfiguroida erilaisia mekaanisia vasteominaisuuksia eri tehtäviin.
Esimerkiksi robottisormi voi käyttää suhteellisen mukautuvaa vastetta koskettaessaan esineeseen ja lisätä jäykkyyttä, kun tarvitaan suurempaa asennon vakautta. Kp:n asettaminen nollaan mahdollistaa vääntömomentin lähteen käyttäytymisen, mikä voi olla hyödyllistä voimaohjatuissa sormisovelluksissa.
Tämä joustavuus tekee impedanssin ohjauksesta tärkeän ominaisuuden edistyneille robottikäsille, joiden on tasapainotettava liikkeen tarkkuus fyysisen vuorovaikutuksen kanssa.
Kompaktien mittojen, integroidun elektroniikan ja joustavan ohjauksen yhdistelmä tekee kätevästä käsinivelmoduulista hyödyllisen useissa tarkkuusliikesovelluksissa.
Jokainen robottisormi voi vaatia useita itsenäisesti ohjattuja niveliä. Kompaktit toimilaitteet auttavat suunnittelijoita jakamaan tarvittavat käyttöyksiköt koko sormirakenteeseen säilyttäen samalla sopivan painon ja mekaanisen kuoren.
Pienet humanoidirobotit vaativat kevyitä ja herkkiä niveliä tukemaan luonnollista liikettä ja esineiden käsittelyä. Integroidut liitosmoduulit voivat yksinkertaistaa käsien ja muiden kompaktien nivelmekanismien suunnittelua.
Teollisuuden ja tutkimuksen tarttujat joutuvat usein käsittelemään erikokoisia ja eri pintaominaisuuksia omaavia esineitä. Säädettävä jäykkyys, vääntömomentin säätö ja anturipalaute auttavat tukemaan mukautuvampia tarttumisstrategioita.
Kompaktit robottivarret, joita käytetään laboratorioissa, koulutusympäristöissä ja tutkimuslaitoksissa, hyötyvät integroiduista toimilaitteista, jotka vähentävät johdotuksen monimutkaisuutta ja yksinkertaistavat mekaanista kokoonpanoa.
Erikoissijoitusjärjestelmissä ja ilmailun mikroservokokoonpanoissa rajallinen asennustila ja tiukat massavaatimukset tekevät kompakteista liikkeenohjauskomponenteista erityisen arvokkaita. Todellinen soveltuvuus riippuu sovelluksen ympäristö-, turvallisuus- ja suorituskyvyn validointivaatimuksista.
Sopivan liitosmoduulin valinta edellyttää kokonaisvaltaista mekaanisen rakenteen, liikevaatimusten, ohjausarkkitehtuurin ja toimintaympäristön arviointia.
Harkitse seuraavia tekijöitä ennen ostopäätöksen tekemistä:
Välityssuhde on yksi tärkeimmistä näkökohdista valittaessa TS20-kokoonpanoa.
Molemmilla kokoonpanoilla on samat mekaaniset mitat ja asennusliittymä, joten insinöörit voivat verrata suorituskykyään prototyyppien aikana muuttamatta perusmekaanista rakennetta.
Oikea asennus on välttämätöntä tarkkuusliitosmoduulin mekaanisen tarkkuuden ja toimintavarmuuden ylläpitämiseksi.
SEA MOTION TS20:tä asentaessaan insinöörien tulee kiinnittää erityistä huomiota seuraaviin yksityiskohtiin:
TS20 sisältää myös suojaustoiminnot, jotka kattavat ylivirran, ylijännitteen, alijännitteen, transienttiylijännitteen, FETin ylilämpötilan, moottorin ylilämpötilan ja anturivirheet. Insinöörien tulee tarkistaa viankäsittelymenettelyt ja käyttörajat järjestelmän käyttöönoton aikana.
Kuljetusta varten yksittäiset yksiköt pakataan antistaattisiin pusseihin, jotka on pehmustettu suojaavalla vaahdolla ja sijoitetaan erillisiin laatikoihin suojaamaan ulostulolaippaa ja sähköliitäntöjä.
V: Sen päätehtävä on tarjota ohjattua pyörimisliikettä ja palautetta robottisorminivelille. Se mahdollistaa robottikäsien tarkan paikantamisen, koordinoidun sormen liikkeen ja säädettävän voimavuorovaikutuksen esineiden kanssa.
V: Integroitu liitosmoduuli yhdistää moottorin, alennusventtiilin, anturijärjestelmän ja käyttöelektroniikka yhdeksi kokoonpanoksi. Tämä vähentää ulkoisten johtojen ja komponenttien vaatimuksia ja tarjoaa samalla kompaktimman ratkaisun tiukat robottimekanismeihin.
V: Ensisijainen ero on välityssuhde. TS20-50 tarjoaa 0,7 N·m:n nimellisvääntömomentin ja 31,4 rad/s maksiminopeuden ilman kuormitusta, kun taas TS20-100 tarjoaa 1,5 N·m:n nimellisvääntömomentin ja 15,7 rad/s maksiminopeuden ilman kuormitusta. Molemmilla malleilla on samat mitat ja paino.
V: Ei. TS20 integroi kenttäsuuntautuneen ohjauskäyttönsä liitosmoduuliin. Se vaatii toimiakseen 24 VDC virtalähteen ja RS485-tiedonsiirtoliitännän.
V: TS20 tukee RS485-tietoliikennettä 7,5 Mbps:ssa ja käyttää MIT impedanssitilaprotokollaa, versiota 3.4. Sen komento- ja vastauskehykset ovat 14 tavua pitkiä ja sisältävät CRC16-CCITT-vahvistuksen.
V: Kyllä. Sen kompakti Ø20 mm × 35 mm rakenne, 35 g paino ja konfiguroitavat laitetunnukset tekevät siitä sopivan integroitavaksi monisormeisiin robottikäsiin ja kompakteihin tarttujajärjestelmiin.
V: Kyllä. Kaapelijohtimet voidaan päätellä määrättyjen pituuksien mukaan, ja liittimet voidaan lisätä päätykappaleeseen volyymituotannon vaatimuksia varten.
V: Listatuissa tuotetiedoissa on minimitilausmäärä 5 kpl ja toimitusaika noin 4 viikkoa. Ostajien tulee vahvistaa viimeisin tuotantoaikataulu ja toimitusehdot tarjousta pyytäessä.
V: Hinta riippuu valitusta välityssuhteesta, kaapelin päätevaatimuksista ja tilausmäärästä. Ostajat voivat toimittaa haluamansa kokoonpanon ja arvioidun vuosikysynnän SEA MOTIONille tarjousta varten.
Nykyaikaisen robottikäden suorituskyky riippuu suuresti sen yhteiskäyttö- ja palautejärjestelmien laadusta. Hyvin suunniteltuNäppärä käsinivelmoduulion yhdistettävä kompaktit mitat, riittävä vääntömomentti, tarkka tunnistus, responsiivinen viestintä ja joustava ohjaus vastatakseen yhä vaativampiin robotiikkasovelluksiin.
SEA MOTION TS20 -sarja yhdistää nämä ominaisuudet integroidun moottorin, tarkkuusvähentimen, kahden 24-bittisen kooderin ja sisäänrakennetun FOC-aseman kautta. Kaksi välityssuhdevaihtoehtoa, alle 20 kaarisekunnin välys, taaksepäin ohjattava lähtö ja nopea RS485-tiedonsiirto tarjoavat insinööreille käytännöllisen liikkeenohjausratkaisun taitaville käsille, monisormeisille tarttujalle ja muille kompakteille robottimekanismeille.
Robotiikkateknologian edistyessä sopivan liitosmoduulin valinta on edelleen tärkeä askel manipuloinnin tarkkuuden, mekaanisen integroinnin ja järjestelmän yleisen suorituskyvyn parantamisessa.
Etsitkö luotettavaa taitavaa käsiliitosmoduulia seuraavaan robottiprojektiisi?SEA MOTION tarjoaa integroituja liikkeenohjausratkaisuja ja konfiguroitavia TS20-liitosmoduuleja tukemaan erilaisia suunnittelu- ja sovellusvaatimuksia. Olitpa kehittämässä humanoidista robottikättä, tarkkuustarttujaa tai kompaktia robottikäsivartta, tiimimme voi auttaa sinua arvioimaan välityssuhteita, vääntömomenttivaatimuksia, asennusmittoja ja viestintäyhteensopivuutta. Tutustu Dexterous Hand Joint Module -tuotetietoihimme tänään jaota meihin yhteyttäkeskustellaksesi teknisistä vaatimuksistasi, pyytää näytekappaletta tai saada räätälöity tarjous.
-