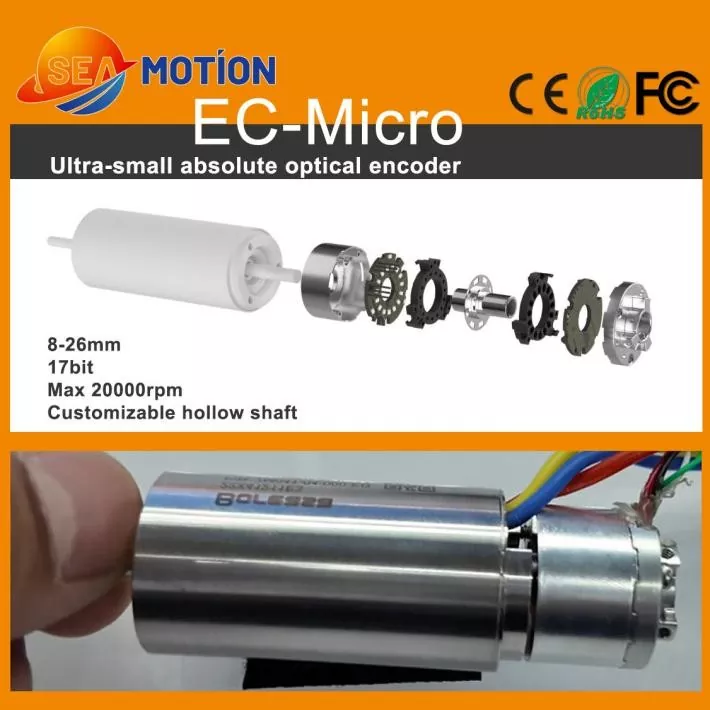
Jingyuetarjoaa edistyneitä liikkeenohjausratkaisuja vaativiin automaatiosovelluksiin. TheAbsoluuttinen monikäännös valosähköinen kooderiyhdistää korkearesoluutioisen optisen takaisinkytkennän, usean kierroksen asennonmittauksen ja kompaktin rakenteen, joka auttaa insinöörejä saavuttamaan tarkan pyörivän paikantamisen ahtaissa laitteissa.
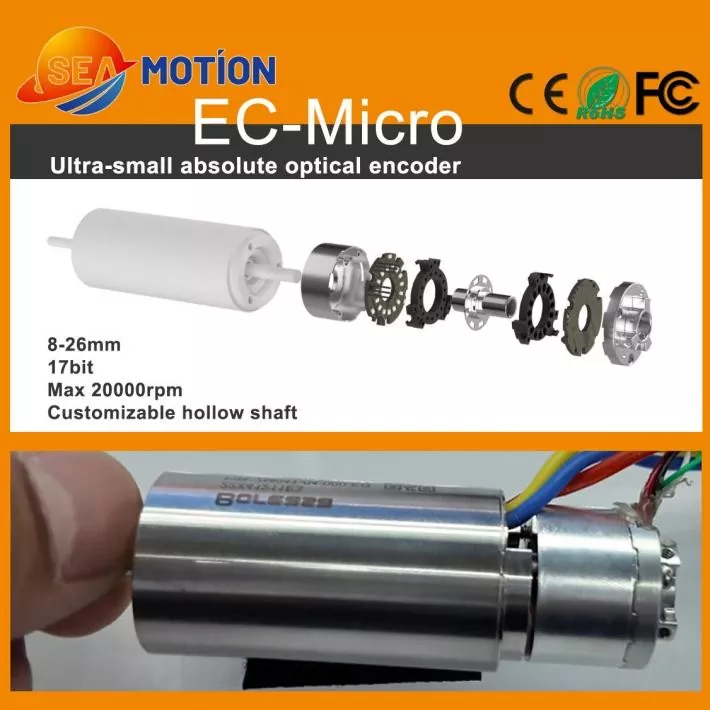
Absoluuttinen monikierrosinen valosähköinen kooderi on tarkka takaisinkytkentälaite, joka mittaa sekä kulma-asennon yhden kierroksen sisällä että pyörivän akselin suorittamien kierrosten lukumäärän. Yhdistämällä optisen tunnistuksen absoluuttisen sijainnin koodaukseen, se tukee tarkkaa liikkeen seurantaa miniservomoottoreissa, robottikäsissä ja kehittyneissä automaatiojärjestelmissä. Jingyuen liikkeenohjauksen toimitusketjuun liittyvä EC-Micro-sarja tarjoaa ulkohalkaisija-alueen 8–26 mm, 17-bitin resoluution, RS485-tiedonsiirron ja suurimman sallitun nopeuden 20 000 rpm. Tässä artikkelissa selitetään sen toimintaperiaatteet, tekniset tiedot, sovelluksen edut ja valintanäkökohdat auttaakseen insinöörejä löytämään sopivan kooderin liikkeenohjausvaatimuksiinsa.
Sisällysluettelo
- Mikä on absoluuttinen monikierrosvalosähköinen kooderi?
- Kuinka Enkooderi toimii?
- Tärkeimmät tekniset tiedot
- Precision Motion Controlin tärkeimmät edut
- Teolliset sovellukset ja käyttötapaukset
- Kuinka valita oikea kooderi
- Asennus- ja integrointinäkökohdat
- Usein kysytyt kysymykset
- Johtopäätös: Löydä oikea liikepalauteratkaisu
Mikä on absoluuttinen monikierrosvalosähköinen kooderi?
Absoluuttinen monikierrosvalosähköinen kooderi on optinen asentoanturi, joka on suunniteltu mittaamaan akselin pyörimistä useiden kierrosten aikana. Toisin kuin inkrementtianturi, joka ensisijaisesti raportoi sijainnin muutoksista pulssien kautta, absoluuttinen kooderi määrittää digitaalisen sijaintiarvon tietylle kulmapaikalle. Monikierrosmalli edustaa myös suoritettujen kierrosten määrää tuetun mittausalueen sisällä.
Tämä yhdistelmä tekee anturista erityisen hyödyllisen, kun koneen on tunnistettava sijaintinsa tarkasti ilman, että se luottaa pelkästään liikkeen laskemiseen vertailupisteestä. Ohjain voi käyttää raportoitua sijaintia tukemaan paikannusta, synkronointia ja suljetun silmukan liikkeenohjausta.
EC-Micro-sarja on suunniteltu pienikokoisiin asennuksiin, joissa perinteiset takaisinkytkentälaitteet saattavat viedä liikaa tilaa. Sen pieni muotokerroin ja mukautettava onttoakselirakenne auttavat insinöörejä integroimaan asentopalautteen pienoiskoottoreihin ja tiiviisti järjestettyihin mekaanisiin kokoonpanoihin.
Lisätietoja tuotteesta on Absolute Multi Turn Photoelectric Encoder -tuotesivulla.
Kuinka Enkooderi toimii?
Valosähköinen kooderi käyttää optisia komponentteja havaitsemaan muutoksia koodatun levyn tai optisen kuvion suhteellisessa sijainnissa. Kun akseli pyörii, optinen tunnistusjärjestelmä lukee kuvion ja muuntaa havaitun tiedon sähköisiksi signaaleiksi. Sisäinen prosessointielektroniikka tuottaa sitten digitaalisia sijaintitietoja liitetylle säätimelle.
Monikierroksisessa absoluuttisessa kooderissa raportoitu tieto sisältää kaksi tärkeää elementtiä:
- Yhden kierroksen asento:Tunnistaa akselin kulman sijainnin yhden täydellisen kierroksen sisällä.
- Monen kierroksen asento:Edustaa kierrosten kertymistä kooderin määritetyllä mittausalueella.
Näiden arvojen avulla liikeohjain voi tulkita akselin asennon laajemmalla toiminta-alueella. Käännöstietojen säilyttämiseen tai palauttamiseen käytetty tarkka menetelmä riippuu kooderin sisäisestä arkkitehtuurista ja tuotesuunnittelusta. Insinöörien tulee vahvistaa määritetty toiminta sähkökatkon jälkeen sen sijaan, että oletetaan, että jokainen monikierrosanturi toimii samalla tavalla.
Optinen tunnistus voi tarjota etuja myös ympäristöissä, joissa magneettiset häiriöt vaikuttavat muihin anturitekniikoihin. Kokonaissuorituskyky riippuu kuitenkin edelleen asennuksen laadusta, sähköisen melun hallinnasta, mekaanisesta kohdistuksesta ja kooderin määritellyistä käyttöolosuhteista.
EC-Micro-sarjan keskeiset tekniset tiedot
Teknisten parametrien arviointi ennen hankintaa auttaa insinöörejä varmistamaan mekaanisen yhteensopivuuden, viestintävaatimukset ja odotetun paikannussuorituskyvyn. Seuraavat tekniset tiedot on julkaistu EC-Micro-pieni absoluuttiselle monikierroksiselle valosähköiselle lähettimelle.
| Parametri | Erittely | Tekninen huomio |
|---|---|---|
| Ulkohalkaisija | 8-26 mm | Tukee kompakteja laiteasetteluja |
| Viitemitat | Ø19 mm × 14,5 mm | Vahvista valittu kokoonpano |
| Resoluutio | 17-bittinen | Tarjoaa hienon sijainnin kvantisoinnin |
| Lähtöliitäntä | RS485 | Tarkista protokollan ja ohjaimen yhteensopivuus |
| Tiedonsiirtonopeus | 2,5 Mbps | Vahvista tuetut viestintäasetukset |
| Monikierrosalue | 24-bittinen 17-bittisellä resoluutiolla; 16-bittinen 23-bittisellä resoluutiolla | Vahvista vaaditut asetukset |
| Suurin sallittu nopeus | 20 000 RPM | Noudata mekaanisia ja sähköisiä rajoja |
| Syöttöjännite | DC 5 V ±5 % | Tarjoa yhteensopiva virtalähde |
| Asunnon materiaali | Alumiini | Ota huomioon asennus- ja lämpöolosuhteet |
| Suojausluokitus | IP40 asennuksen jälkeen | Arvioi altistuminen pölylle ja kosteudelle |
| Käyttölämpötila | -20°C - +85°C | Tarkista todellinen laiteympäristö |
| Sähköliitäntä | 5-nastainen piirilevyn juotosliitäntä | Suunnittele piirilevyn asettelu ja johdotusprosessi |
Tärkeä tekninen huomautus:Julkaistuissa tuotetiedoissa luetellaan erilaisia monikierrosalueita eri resoluutiokonfiguraatioille. Vahvista vaadittu malli, viestintätiedot, mekaaniset mitat ja sovellettavat tarkkuustiedot toimittajalta ennen suunnittelun viimeistelyä.
Precision Motion Controlin tärkeimmät edut
1. Kompakti rakenne ahtaissa laitteissa
Miniatyrisointi on suuri haaste nykyaikaisessa robotiikassa ja tarkkuuskoneissa. EC-Micro-sarjan ulkohalkaisijat ovat 8–26 mm, mikä auttaa suunnittelijoita sisällyttämään paikkapalautteen pienikokoisiin moottorikokoonpanoihin. Sen ontto rakenne voi myös tukea mekaanista integrointia, jossa akselin tai keskikanavan on oltava käytettävissä valitun konfiguraation mukaan.
2. Korkean resoluution sijaintipalaute
Luettelo 17-bittinen resoluutio tukee hienoa kulma-asennon esittämistä. Suurempi resoluutio voi auttaa säädintä tunnistamaan pienemmät sijainnin muutokset, mutta se ei automaattisesti takaa vastaavaa järjestelmän tarkkuutta. Anturin tarkkuus, toistettavuus, akselin kytkentä, mekaaninen välys ja ohjaussilmukan suorituskyky on myös otettava huomioon.
3. Monikäännösasennon mittaus
Yhden kierroksen palaute tunnistaa kulma-asennon yhden kierroksen sisällä, kun taas monikierrospalaute laajentaa paikanmittausta useille kierroksille. Tämä on hyödyllistä mekanismeissa, joissa akselin liike jatkuu useiden kierrosten ajan ja säädin tarvitsee sekä kulma- että kääntötietoa.
4. Nopea toiminta
Anturin julkaistu suurin sallittu nopeus on 20 000 RPM, ja se on tarkoitettu sovelluksiin, jotka vaativat nopeaa pyörivää takaisinkytkentää. Todellisen käyttörajan tulee ottaa huomioon myös moottori, kytkin, asennusjärjestely, tiedonsiirtojakso ja ohjaimen kyky käsitellä sijaintitietoja.
5. Optinen tunnistus häiriönhallintaa varten
Valosähköinen tunnistus perustuu optiseen ilmaisuun magneettikentän mittauksen sijaan. Tämä voi olla edullista järjestelmissä, joissa magneettiset häiriöt ovat huolissaan. Optiset kooderit vaativat kuitenkin edelleen sopivan sähköisen suojauksen, maadoituksen, mekaanisen suojauksen ja asennuskäytännöt.
Teolliset sovellukset ja käyttötapaukset
Pienikokoisten mittojen ja absoluuttisen monikierrospalautteen yhdistelmä tekee tästä kooderista merkityksellisen useissa edistyneissä liikkeenohjaussovelluksissa.
Coreless moottorit ja miniatyyri servojärjestelmät
Coreless-moottoreita käytetään sovelluksissa, joissa etusijalla on alhainen inertia, kompakti rakenne ja herkkä liike. Pienoiskooderi voi antaa akselin asennon palautetta säilyttäen samalla arvokasta asennustilaa. Insinöörien tulee sovittaa anturin akseliliitäntä, nopeusluokitus ja tiedonsiirtovaatimukset moottorikokoonpanoon.
Näppärät robottikädet
Robottikäsissä on useita kompakteja niveliä, joiden täytyy koordinoida sormen liikettä ja vastata muuttuviin komentoihin. Absoluuttinen asennon palaute voi auttaa säädintä määrittämään nivelen asennon ja parantamaan toistettavaa liikettä. Lopputulos riippuu täydellisestä tunnistus-, mekaanisesta ja ohjausarkkitehtuurista.
ZR-moduulit ja kompaktit liikemekanismit
ZR-moduulit ja muut tarkkuusmekanismit yhdistävät usein pyörivän ja lineaarisen liikkeen rajoitettuun asennustilaan. Kompakti anturi voi tukea pyörivää takaisinkytkentää moottorissa tai vaihteistossa, mikä auttaa ohjausjärjestelmää koordinoimaan liikettä koneen käyttövaatimusten mukaisesti.
Muut mahdolliset sovellukset
- Pienikokoiset teollisuusautomaatiolaitteet.
- Tarkat paikannusmekanismit.
- Kompaktit robottiliitokset ja toimilaitteet.
- Pienet DC-servomoottorikokoonpanot.
- Erikoislaitteet, jotka vaativat monikierrosta pyörivää palautetta.
Saadakseen laajemman kuvan käytettävissä olevista palautetekniikoista insinöörit voivat tutustua myös valosähköisten kooderien tuoteluokkaan.
Kuinka valita oikea kooderi
Enkooderin valinta vaatii muutakin kuin resoluution tai maksiminopeuden vertailun. Luotettava valintaprosessi alkaa mekaanisesta suunnittelusta ja ohjausjärjestelmän toiminnallisista vaatimuksista.
- Määritä mittausalue.Määritä vaadittava kulmaresoluutio per kierros ja mitattavien kierrosten kokonaismäärä.
- Vahvista tarkkuusvaatimukset.Erota resoluutio, absoluuttinen tarkkuus, toistettavuus ja sallittu sijaintivirhe.
- Tarkista mekaaniset mitat.Tarkista ulkohalkaisija, kokonaiskorkeus, akselin halkaisija, onton reiän mitat, kiinnitysruuvit ja akselin sallittu siirtymä.
- Tarkista viestinnän yhteensopivuus.Tarkista RS485-liitäntä, tuettu tiedonsiirtoprotokolla, tiedonsiirtonopeus, datamuoto ja ohjaimen kokoonpano.
- Arvioi sähkövaatimukset.Tarkista syöttöjännite, virrankulutus, liittimen rakenne, piirilevyn jalanjälki ja sähköiset meluolosuhteet.
- Tarkista käyttöolosuhteet.Yhdistä käyttölämpötila, suojausluokka, pyörimisnopeus ja asennusympäristö sovellukseen.
- Vahvista tehokatkoskäyttäytyminen.Määritä, kuinka valittu malli käsittelee usean kierroksen tietoja sähkökatkon ja uudelleenkäynnistyksen aikana.
Kun sovellus vaatii erilaista mittaustekniikkaa, vertaa mallia absoluuttiseen yksikierrosiseen valosähköiseen kooderiin tai absoluuttisen induktiiviseen anturiin. Nämä vaihtoehdot palvelevat erilaisia palautevaatimuksia, ja niitä tulee arvioida suhteessa todelliseen järjestelmäsuunnitteluun.
Asennus- ja integrointinäkökohdat
Edes korkearesoluutioinen kooderi ei voi kompensoida huonoa mekaanista asennusta tai yhteensopimatonta säädintä. Strukturoitu integrointiprosessi auttaa suojaamaan anturia ja parantamaan liikepalautteen johdonmukaisuutta.
- Mekaaninen linjaus:Pidä anturin akseli ja moottorin akseli oikein kohdistettuina ja määritetyissä radiaali- ja aksiaalisiirtymärajoissa.
- Turvallinen asennus:Käytä suositeltua asennustapaa ja vältä liiallista voimaa koteloon tai piirilevyliitäntään.
- Virran laatu:Säilytä määritetty syöttöjännite ja käytä asianmukaisia maadoitus- ja melunhallintakäytäntöjä.
- Viestinnän testaus:Tarkista datamuoto, tiedonsiirtonopeus, vasteajoitus ja ohjainpuolen virheiden käsittely.
- Aseman vahvistus:Vertaa ilmoitettua sijaintia sopivaan referenssiin käyttöönoton aikana ja edustavissa käyttöolosuhteissa.
- Ympäristönsuojelu:Ota huomioon julkaistu IP40-suojausluokitus ja tarjoa lisäkotelointia, jos sovellus sitä vaatii.
Uuden mallin testauksen tulee kattaa käynnistys, normaali toiminta, suunnanmuutokset, suurin odotettu nopeus ja palautuminen sähkökatkon jälkeen. Nämä tarkistukset auttavat tunnistamaan integraatioongelmia ennen laitteiston tuotantoa.
Usein kysytyt kysymykset
1. Mikä on suurin ero absoluuttisen monikäännöskooderin ja inkrementaalisen kooderin välillä?
Absoluuttinen monikäännösenkooderi raportoi koodatun sijainnin, joka sisältää kulma- ja käännöstiedot määritetyllä alueella. Inkrementtianturi raportoi liikkeestä signaalimuutosten kautta ja vaatii yleensä referenssin tai luotettavan laskentastrategian absoluuttisen sijainnin määrittämiseksi. Sopivin valinta riippuu sovelluksen käynnistyskäyttäytymisestä, paikannusvaatimuksista ja ohjaimen suunnittelusta.
2. Mitä resoluutiota EC-Micro absoluuttinen monikierrosvalosähköinen kooderi tukee?
Julkaistut EC-Micro-spesifikaatiot sisältävät 17-bittisen resoluution. Tuotetiedoissa luetellaan myös 23-bittinen kokoonpano, joka liittyy eri monikierrosalueeseen. Varmista tarkka malli ja kokoonpano ennen ostamista ja muista, että tarkkuus ei ole sama asia kuin absoluuttinen tarkkuus.
3. Voiko tämä anturi toimia suurilla pyörimisnopeuksilla?
Julkaistu suurin sallittu nopeus on 20 000 RPM. Todellinen toimintakyky riippuu mekaanisesta kokoonpanosta, asennustoleransseista, sähköliitännästä ja ohjaimesta. Insinöörien tulee validoida koko järjestelmä suunnitelluissa käyttöolosuhteissa.
4. Mitkä sovellukset hyötyvät eniten pienestä monikierroksisesta valosähköisestä kooderista?
Tyypillisiä sovelluksia ovat ytimettomat moottorit, robottikädet, ZR-moduulit, pienoisservojärjestelmät ja kompaktit automaatiolaitteet. Nämä järjestelmät voivat hyötyä, kun asennustila on rajallinen, mutta tarkka pyörimisasennon palaute on edelleen välttämätöntä.
5. Mitä ostajien tulee vahvistaa ennen tilaamista?
Ostajien tulee vahvistaa resoluutio, monikierrosalue, tiedonsiirtoprotokolla, mitat, akselin yhteensopivuus, käyttönopeus, syöttöjännite, suojausluokitus, käyttölämpötila ja tehohäviökäyttäytyminen. Moottorimallin, asennuspiirustuksen ja ohjaimen tekniset tiedot voivat auttaa toimittajaa suosittelemaan yhteensopivaa kokoonpanoa.
Johtopäätös: Löydä oikea liikepalauteratkaisu
Absoluuttinen monikäännös valosähköinen kooderi voi tukea tarkkaa pyörivää takaisinkytkentää pienikokoisissa ja tehokkaissa liikkeenohjausjärjestelmissä. Sen optisen tunnistuksen, monikierrosmittauksen, korkearesoluutioisen ulostulon ja miniatyyrirakenteen yhdistelmä tekee siitä sopivan vaihtoehdon robotiikkaan, ytimettömiin moottoreihin ja ahtaisiin automaatiolaitteisiin. Onnistunut toteutus riippuu kuitenkin oikean kokoonpanon valinnasta ja koko mekaanisen ja sähköjärjestelmän validoinnista.
Jingyuen liikkeenohjausratkaisut on suunniteltu vastaamaan vaativiin integraatiovaatimuksiin edistyneissä automaatiosovelluksessa. Jos arvioit pienoiskooderia uuteen projektiin tai päivität olemassa olevaa liikkeenohjausjärjestelmää, tarkista tuotteen tekniset tiedot jaota meihin yhteyttäkeskustellaksesi resoluutiostasi, akselin mitoista, viestintäliitännästä ja räätälöintivaatimuksista. Jaa sovelluksesi tiedot auttaaksesi löytämään laitteellesi sopivan enkooderiratkaisun.