Artikkelin tiivistelmä: A planeettaliitosmoduulion integroitu liikkeenohjausratkaisu, joka on suunniteltu tuottamaan vääntömomenttia, ohjattua liikettä ja luotettavaa paikannusta robottijärjestelmissä. Älykkäiden robottien yleistyessä teollisuusautomaatiossa, humanoidirobotiikassa ja mobiililaitteissa oikean liitosarkkitehtuurin valitseminen on välttämätöntä suorituskyvyn, kustannusten ja integroinnin monimutkaisuuden tasapainottamiseksi.SEA MOTIONkehittää planeettaliitosmoduuleja, jotka yhdistävät kehyksettömän vääntömomentin moottorin, planeettavähentimen, kaksoismagneettisen kooderin takaisinkytkennän ja erillisen ohjaimen. Tässä artikkelissa tarkastellaan niiden toimintaperiaatteita, keskeisiä teknisiä tietoja, sovellusskenaarioita ja käytännön valintanäkökohtia insinööreille ja teollisuuslaitteiden valmistajille.
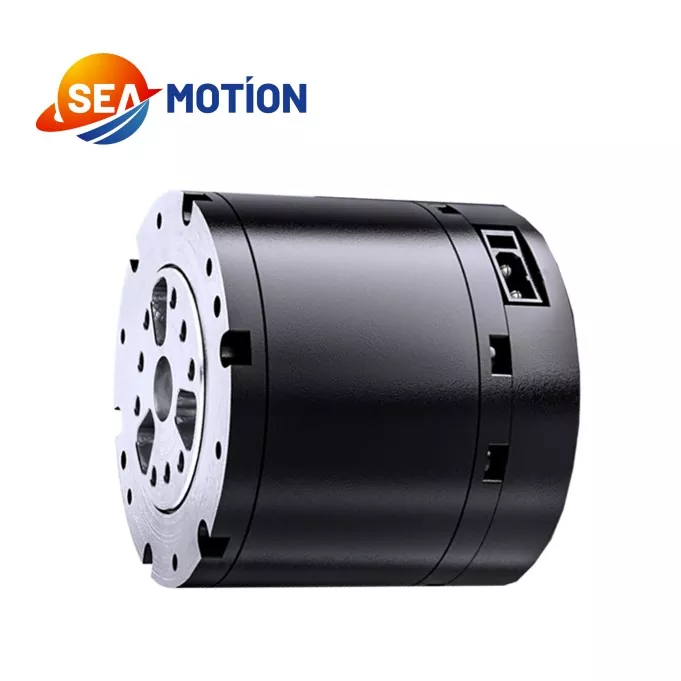
Planeettaliitosmoduuli on integroitu sähkömekaaninen kokoonpano, joka luo ja ohjaa pyörivää liikettä robottiliitoksen ympärillä. Sen sijaan, että insinöörejä vaadittaisiin hankkimaan ja kokoamaan jokainen liikekomponentti itsenäisesti, integroitu moduuli yhdistää useita olennaisia elementtejä koordinoiduksi yksiköksi.
Tyypillinen kokoonpano sisältää kehyksettömän vääntömomenttimoottorin, planeettavaihteiston, anturin palautejärjestelmän ja erillisen moottoriohjaimen. Yhdessä nämä komponentit muuttavat sähköenergian ohjatuksi mekaaniseksi liikkeeksi samalla kun ne tukevat vääntömomentin siirtoa ja asennon valvontaa.
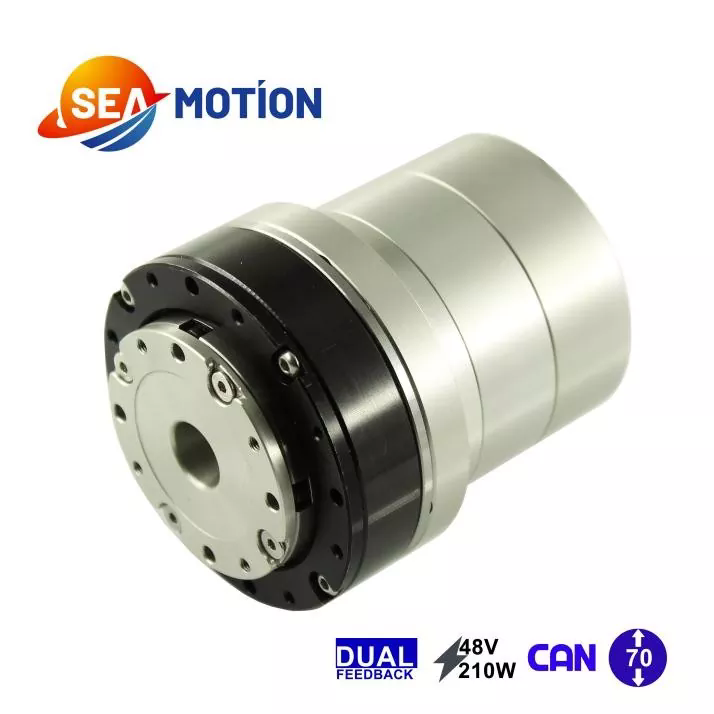
SEA MOTION tarjoaa planeettaliitosmoduulin, joka on suunniteltu teolliseen robottitarkkuusohjaukseen. Sen planeettavähennysarkkitehtuuri korostaa rakenteellista yksinkertaisuutta ja kustannustehokkuutta, mikä tekee siitä mahdollisen vaihtoehdon laitekehittäjille, jotka tarvitsevat luotettavaa liitostoimintoa ilman tarpeettoman monimutkaista mekaanista integrointia.
Minkä tahansa moduulin soveltuvuus riippuu viime kädessä sen nimellisistä käyttöolosuhteista, mekaanisista liitännöistä, ohjausvaatimuksista ja kohdesovelluksen vaatimuksista.
Robottiliitoksen suorituskyky riippuu sen mekaanisen voimansiirron, moottorin, takaisinkytkentälaitteiden ja ohjauselektroniikan koordinoidusta toiminnasta. Jokainen komponentti osallistuu yleiseen liikkeenhallintaprosessiin.
Moottori kehittää pyörimisvoimaa, kun siihen syötetään sähköä. Kehyksetön rakenne voi auttaa laitevalmistajia integroimaan moottorin kompaktiin mekaaniseen kokoonpanoon edellyttäen, että ympäröivä kotelo, asennusrakenne ja lämmönhallinta on suunniteltu asianmukaisesti.
Planeettavaihteisto käyttää keskeistä aurinkovaihdetta, ympäröiviä planeettavaihteita ja rengashammaspyörää liikkeen välittämiseen. Konfiguraatiostaan ja alennussuhteestaan riippuen vaihteisto pienentää lähtönopeutta ja lisää samalla käytettävissä olevaa vääntömomenttia. Tämä tekee planeettavaihteistosta hyödyllisen robottiliitoksissa, jotka vaativat hallittua liikettä ja käytännöllistä vääntömomenttitiheyttä.
Enkooderit antavat liikkeeseen liittyvää palautetta ohjausjärjestelmälle. SEA MOTIONin määritellyssä kokoonpanossa on kaksi magneettista enkooderia, jotka tukevat liikkeentunnistusta integroidussa kokoonpanossa. Tarkat palautetoiminnot ja ohjausarkkitehtuuri tulee varmistaa valitun mallin teknisissä dokumentaatioissa.
Kuljettaja hallitsee moottorin toimintaa ohjauskomentojen ja käytettävissä olevan palautteen mukaan. Yhteensopivan ohjaimen integrointi voi yksinkertaistaa järjestelmän kehitystä, vähentää komponenttien sovitustyötä ja tukea johdonmukaisempaa käyttöönottoa kuin itsenäisten laitteiden vahvistamattoman yhdistelmän kokoaminen.
Täydellisen järjestelmän luomiseksi insinöörien tulee myös tarkistaa ohjaimen yhteensopivuus, tietoliikenneliitännät, sähkösuojaus ja sovelluksen edellyttämät ohjaustoiminnot.
Tekniset tiedot antavat perustan arvioida, voiko planeettaliitosmoduuli täyttää robotin toimintavaatimukset. Seuraavat arvot on julkaistu SEA MOTIONin planeettaliitosmoduulille, ja ne tulee verrata tarkalleen ostettavaan kokoonpanoon.
| Parametri | Julkaistu erittely | Tekninen merkitys |
|---|---|---|
| Nimellisjännite | 48 V | Nimellinen sähkönsyöttöviite |
| Käyttöjännitealue | 24-60 V | Auttaa määrittämään sähköjärjestelmän yhteensopivuuden |
| Nimellislähtöteho | 140 W ±10 % | Lähtötehosuunnittelun viite |
| Nimellismomentti | 5 N·m | Viite jatkuvan käytön vaatimuksiin |
| Huippuvääntömomentti | 14 Nm | Viite lyhytkestoisille vääntömomenttivaatimuksille |
| Nopeus ilman kuormaa | 315 rpm ±10 % | Osoittaa nopeuden määritetyssä kuormittamattomassa tilassa |
| Nimellinen kuormitusnopeus | 260 rpm ±10 % | Viite käyttöä varten nimelliskuormalla |
| Välityssuhde | 10:1 | Määrittää vaihteiston vähennyssuhteen |
| Ajotyyppi | DSP | Tunnistaa julkaistun ohjaintyypin |
| Enkooderin konfigurointi | Kaksi magneettista kooderia | Tukee palautepohjaista liikeohjausta |
| Paino | 310 g ± 3 g | Koskee liikkuvaa massaa ja saumapakkauksia |
| Työlämpötila | -20 °C - 50 °C | Määrittää julkaistun käyttölämpötila-alueen |
| Toimiva kosteus | 5–85 % | Viite ympäristösuunnitteluun |
Tärkeä tekninen huomautus:Nimellisvääntömomentti ja huippuvääntömomentti edustavat erilaisia käyttöolosuhteita. Huippuvääntömomenttia ei tule pitää jatkuvan käytön arvona. Julkaistuissa kuormituskestotiedoissa on 5 N·m nimelliskäyttönä, 7 N·m 120 sekuntia, 10 N·m 18 sekuntia, 12 N·m 10 sekuntia ja 14 N·m 5 sekuntia. Todelliset käyttörajat, jäähdytysolosuhteet, käyttöjaksot ja sallittu ylikuormitustaajuus tulee vahvistaa valmistajalta.
Saat lisätietoja vierailemalla virallisella SEA MOTION Planetary Joint Module -tuotesivulla.
Integroitu planeettaliitosmoduuli voi yksinkertaistaa robottijärjestelmän kehitystä yhdistämällä mekaanisen voimansiirron ja elektroniset liikkeenohjauskomponentit. Sen käytännön edut riippuvat sovelluksesta ja järjestelmäintegraation laadusta.
On tärkeää erottaa integroinnin mukavuus järjestelmän taatusta suorituskyvystä. Lopullinen tarkkuus, jäykkyys, käyttöikä, melu ja lämpökäyttäytyminen riippuvat täydellisestä mekaanisesta ja sähköisestä suunnittelusta.
Planeettaliitosmoduulit ovat tärkeitä robottisovelluksissa, jotka vaativat hallittua pyörimisliikettä, toistettavaa toimintaa ja sopivaa tasapainoa suorituskyvyn ja kustannusten välillä. SEA MOTION tunnistaa useita sovellusluokkia planeettaliitosmoduulilleen.
Humanoidirobotit käyttävät useita niveliä koordinoidakseen käsien, jalkojen ja kehon liikkeitä. Sopiva planeettaliitosmoduuli voi ohjata valittuja liitoksia, kun sen vääntömomenttikapasiteetti, nopeus, massa ja mekaaniset mitat täyttävät suunnitteluvaatimukset.
Nelijalkaiset robotit luottavat koordinoituihin jalkojen liikkeisiin säilyttääkseen tasapainon ja navigoidakseen eri pinnoilla. Nivelen valinnassa on otettava huomioon iskukuormitukset, kiihtyvyys, toistuvat vääntömomenttihuiput ja kävelyyn tai juoksemiseen liittyvä käyttöjakso.
Yhteistyökädet vaativat hallittua liikettä useiden akselien yli. Insinöörit voivat arvioida planeettaliitosmoduuleita sopiville akseleille ottamalla huomioon hyötykuorman, ulottuvuuden, liitoksen nopeuden, sijaintivaatimukset ja koko robotin turvallisuustoiminnot.
Automaattiset keräilyjärjestelmät tarvitsevat ennakoitavissa olevia liikkeitä koordinoidakseen tarttumis-, nosto-, siirto- ja irrotustoimintoja. Oikein valittu moduuli voi tukea näitä tehtäviä ja auttaa laitesuunnittelijoita hallitsemaan kokoonpanon monimutkaisuutta.
Liikkuvat robottialustat ja tietyt sähköiset liikkuvuusjärjestelmät käyttävät myös kompakteja sähkömekaanisia toimilaitteita. Näissä sovelluksissa insinöörien tulee huolellisesti tarkistaa mekaaniset kuormitukset, tärinäaltistus, virrankulutus, ympäristönsuojelu ja moduulin sopivuus suunniteltuun käyttöjaksoon.
Kaikki moduulit eivät sovellu kaikkiin sovelluksiin. Ulkokäyttö, voimakkaat liikkeet, pesuympäristöt ja turvallisuuskriittiset robottijärjestelmät vaativat erityistä todentamista pelkkien tuoteluokkaan perustuvien oletusten sijaan.
Planeettaliitosmoduulin valintaan kuuluu muutakin kuin maksimivääntömomentin tai ostohinnan vertailu. Strukturoitu arviointi auttaa vähentämään ylimitoituksen, ylikuumenemisen, säätöjen yhteensopimattomuuden ja ennenaikaisen mekaanisen kulumisen riskiä.
Selkeiden sovellusohjeiden antaminen toimittajalle – mukaan lukien kuormitusprofiilit, tavoitenopeus, liikejakso, asennuspiirustukset ja ohjausvaatimukset – helpottaa oikean kokoonpanon arviointia.
Planetaariset ja harmoniset liitosarkkitehtuurit käsittelevät päällekkäisiä, mutta erilaisia suunnitteluprioriteetteja. Oikea valinta riippuu voimansiirron ominaisuuksien, pakkauksen, tarkkuuden, vääntömomenttivaatimusten ja budjetin suhteellisesta tärkeydestä.
| Arviointitekijä | Planetaarinen yhteismoduuli | Harmoninen nivelmoduuli |
|---|---|---|
| Lähetyksen periaate | Planeettavaihteiston alennus | Harmoninen vaihteiston alennus |
| Suunnittelun prioriteetti | Käytännöllinen kustannus- ja vääntömomentin siirto | Tarkka liike ja kompakti integrointi |
| Vastareaktion huomioita | Riippuu vaihteiston suunnittelusta ja valmistustoleransseista | Valitaan usein, kun pieni välys on prioriteetti |
| Vääntö ja nopeus | Riippuu välityssuhteesta, moottorista ja kuormitusolosuhteista | Riippuu mallista, alennussuhteesta ja käyttöolosuhteista |
| Valinta keskittyä | Kantavuus, tehokkuus, kustannukset ja käyttösykli | Paikannusvaatimukset, välys, pakkaus ja kuormitusolosuhteet |
Tämä vertailu on pikemminkin kvalitatiivinen kuin mallikohtaisen testauksen korvike. Kumpikaan arkkitehtuuri ei ole universaalisti ylivoimainen. Insinöörien tulee verrata vahvistettuja vääntömomentti-nopeuskäyriä, välystietoja, tehokkuutta, jäykkyyttä, lämpörajoja ja käyttöikää koskevia tietoja ennen ostopäätöksen tekemistä.
Tutustu SEA MOTIONin harmoniseen liitosmoduuliin ymmärtääksesi vaihtoehtoisen lähetystavan ja keskustellaksesi siitä, mikä malli sopii paremmin robottijärjestelmääsi.
Sen ensisijainen tehtävä on tarjota ohjattu pyörivä käyttö mekaanisessa liitoksessa. Integroimalla moottorin, planeettavähentimen, takaisinkytkentäanturit ja ohjaimen moduuli auttaa robottijärjestelmiä luomaan ja hallitsemaan nivelen liikettä.
Julkaistu nimellisvääntömomentti on 5 N·m ja huippuvääntömomentti 14 N·m. Nämä arvot viittaavat erilaisiin käyttöolosuhteisiin. Suuremman vääntömomentin käytön sallittu kesto ja taajuus tulee ottaa huomioon järjestelmän suunnittelussa.
Julkaistu nimellisjännite on 48 V ja käyttöjännitealue 24–60 V. Virtalähteen ja siihen liittyvän elektroniikan tulee myös tukea vaadittua virtaa, transienttitarvetta ja soveltuvia suojausvaatimuksia.
Se voi tukea palautepohjaista liikkeenohjausta moottorin, enkooderijärjestelmän ja erillisen ohjaimen kautta. Todellinen paikannustarkkuus ja toistettavuus riippuvat täydellisestä kokoonpanosta, vaihteiston ominaisuuksista, ohjauksen virityksestä ja mekaanisesta rakenteesta. Pyydä mallikohtaisia suorituskykytietoja, kun tarkka paikannus on välttämätöntä.
Mahdollisia sovelluksia ovat humanoidirobotit, nelijalkaiset robotit, yhteiskäyttöiset kädet, poimintarobotit ja älykkäät mobiililaitteet. Soveltuvuus on arvioitava sovelluksen kuormitusprofiilin, nopeuden, ympäristöolosuhteiden ja turvallisuusvaatimusten perusteella.
Jaa vaadittu vääntömomentti ja nopeus, käyttöjakso, virtalähde, mekaaninen liitäntä, ohjausprotokolla ja ympäristöolosuhteet valmistajan kanssa. Pyydä nykyinen tietolomake ja selvitä listaamattomat tekniset tiedot ennen tilauksen tekemistä.
Vieraile virallisella Planetary Joint Module -tuotesivulla lähettääksesi kyselyn. Tarkkaa tarjousta varten anna kohdehakemuksesi, odotettu tilausmäärä, tekniset vaatimukset ja toivottu toimitusaikataulu.
Planeettaliitosmoduuli voi olla käytännöllinen liikkeenohjausratkaisu robottilaitteisiin, jotka edellyttävät integroitua käyttötoimintoa, ohjattua vääntömomentin siirtoa ja kustannustietoista järjestelmäsuunnittelua. Yhdistämällä kehyksettömän vääntömomentin moottorin, planeettavähentimen, kaksoismagneettisen enkooderin takaisinkytkennän ja erillisen ohjaimen SEA MOTION tarjoaa integroidun vaihtoehdon robottiliitoksia ja älykkäitä automaatiolaitteita kehittäville insinööreille. Onnistunut toteutus riippuu edelleen moduulin varmennettujen eritelmien sovittamisesta todelliseen mekaaniseen kuormitukseen, liikeprofiiliin, ohjausarkkitehtuuriin ja työympäristöön. Jos olet arvioimassa planeettaliitosmoduulia uudelle robotille tai päivittämässä olemassa olevaa automaatiojärjestelmää, tarkista tekniset vaatimukset SEA MOTIONin jaota meihin yhteyttäkeskustellaksesi tuotteen teknisistä tiedoista, sovellusten soveltuvuudesta ja tarjouksesta projektiisi.