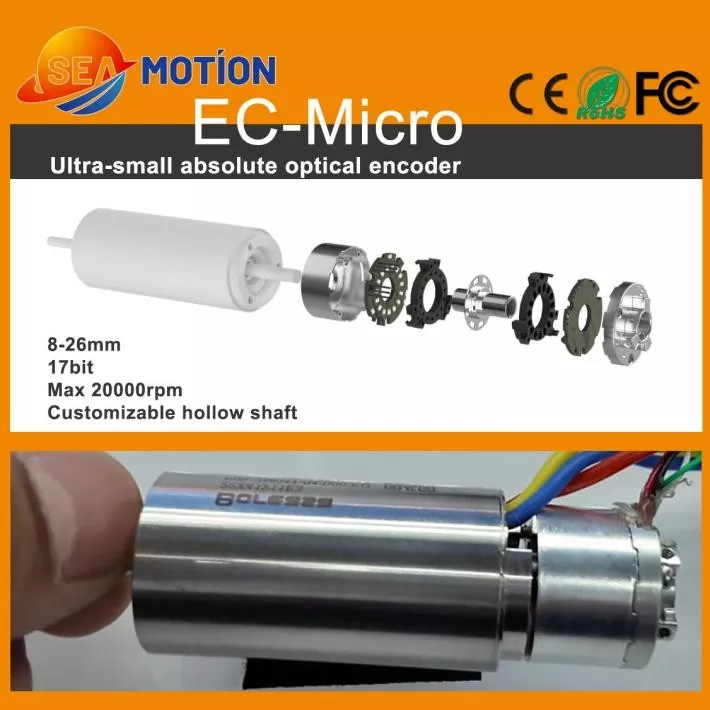
Jingyuekehittää tarkkoja liikkeenohjauskomponentteja vaativiin automaatiosovelluksiin ja senAbsoluuttinen yksikierros valosähköinen kooderion suunniteltu kompakteihin järjestelmiin, jotka vaativat luotettavaa kulma-asennon palautetta. Pienoismitat, 17-bittinen resoluutio, onttoakselinen rakenne, RS485-yhteys ja jopa 20 000 rpm:n nopeus anturi sopii robotiikkaan, pienoiskoottoreihin, lääketieteellisiin laitteisiin ja tarkkuusautomaatioon.
Absoluuttinen yksikierrosinen valosähköinen kooderi on tarkkuus pyörivä takaisinkytkentälaite, joka määrittää akselin asennon yhden täydellisen kierroksen aikana. Toisin kuin perinteinen inkrementtianturi, joka luottaa pulssilaskentaan, absoluuttinen kooderi tarjoaa määritellyn asennon arvon, joka vastaa akselin kulmaa. Valosähköinen tunnistusperiaate käyttää optista ilmaisua korkearesoluutioisen paikanmittauksen saavuttamiseksi ilman fyysistä kosketusta anturikomponenttien välillä. Kompakteissa liikejärjestelmissä 17-bittisen resoluution, miniatyyrin 8–26 mm:n ulkohalkaisijaalueen, onttoakselirakenteen, RS485-lähdön ja 20 000 RPM:n suurimman sallitun nopeuden yhdistelmä tekee tämäntyyppisestä kooderista sopivan sovelluksiin, joissa tila, nopeus ja paikannussuorituskyky on tasapainotettava.
Sisällysluettelo
- Mikä on absoluuttinen yksikierrosvalosähköinen kooderi?
- Kuinka valosähköinen kooderi toimii?
- Mitkä ovat tärkeimmät ominaisuudet?
- Mitkä ovat tärkeimmät tekniset tiedot?
- Missä tätä kooderia käytetään?
- Kuinka insinöörien tulisi valita oikea kooderi?
- Mitä tulee ottaa huomioon asennuksessa?
- Usein kysytyt kysymykset
- Johtopäätös
Mikä on absoluuttinen yksikierrosvalosähköinen kooderi?
Absoluuttinen yksikierrosinen valosähköinen kooderi on pyörivä asentoanturi, joka on suunniteltu määrittämään pyörivän akselin tarkka kulma-asema 360 asteen sisällä. Jokainen kulma-asento vastaa ainutlaatuista digitaalista asentoarvoa, jolloin ohjausjärjestelmä voi tunnistaa akselin asennon suoraan.
Termi "yksi kierros" tarkoittaa, että anturi mittaa kulma-aseman yhden kierroksen sisällä sen sijaan, että se seuraa jatkuvasti useita kierroksia. Tämä tekee siitä sopivan pyöriviin mekanismeihin, joissa tarkka yhden kierroksen asemointi on ensisijainen vaatimus.
"Photoelectric" kuvaa tunnistustekniikkaa. Kooderi käyttää tyypillisesti valonlähdettä, koodattua optista levyä ja valosähköisiä tunnistuskomponentteja akselin pyörimisen muuttamiseksi sähköisiksi signaaleiksi. Koska tunnistusprosessi on kosketukseton, optinen tekniikka voi tarjota vakaan palautteen välttäen samalla mekaanista kosketusta anturielementtien välillä.
Pienoisrakenne on erityisen tärkeä nykyaikaisille automaatiolaitteistoille. Saatavilla olevat ulkohalkaisijat ovat noin 8–26 mm, joten kompakti anturi voidaan integroida pieniin moottoreihin ja mekanismeihin, joissa asennustila on rajallinen.
Lisätietoa optisesta takaisinkytkentäteknologiasta insinöörit voivat myös tutkia valosähköisiä enkooderiratkaisuja vertaillessaan erilaisia pyöriviä anturitekniikoita.
Kuinka valosähköinen kooderi toimii?
Absoluuttisen valosähköisen kooderin toimintaperiaate sisältää useita koordinoituja prosesseja:
- Akselin kierto:Anturin akseli pyörii yhdessä moottorin tai mekaanisen voimansiirtojärjestelmän kanssa.
- Optinen koodaus:Tarkkuuskoodattu kiekko pyörii akselin mukana ja luo vaihtuvia optisia kuvioita.
- Valontunnistus:Valosähköiset anturit havaitsevat pyörivän levyn synnyttämät optiset muutokset.
- Signaalin käsittely:Sisäiset elektroniikkapiirit käsittelevät havaitut signaalit paikkatiedoiksi.
- Digitaalinen lähtö:Enkooderi lähettää paikkatiedot liikeohjaimelle määritellyn tietoliikennerajapinnan kautta.
Tämän prosessin avulla säädin voi saada kulma-aseman arvon sen sijaan, että se luottaisi vain kertyneisiin liikepulsseihin. Tämän seurauksena absoluuttisen asennon palaute voi olla arvokasta tarkkuusliikesovelluksissa, joissa akselin nykyinen asento on tunnistettava tarkasti.
Mitkä ovat tärkeimmät ominaisuudet?
Pienoiskoko ahtaisiin laitteisiin
Kompakteissa automaatiomekanismeissa on usein hyvin rajallinen asennustila. Anturin 8–26 mm:n ulkohalkaisija-alueen ansiosta suunnittelijat voivat integroida paikkapalautteen pienoiskoottoreihin, robottiliitoksiin, lääketieteellisiin instrumentteihin ja muihin tiiviisti järjestettyihin mekanismeihin.
17-bittinen resoluutio
Enkooderi tarjoaa 17-bittisen resoluution, jonka avulla ohjausjärjestelmä pystyy erottamaan pienet muutokset kulma-asennossa. Korkea resoluutio on erityisen hyödyllinen sovelluksissa, joissa on tarkka paikannus, herkät robottiliikkeet ja kompaktit servomekanismeja.
Enkooderin resoluutiota ei kuitenkaan pidä sekoittaa järjestelmän yleiseen tarkkuuteen. Mekaaniset toleranssit, akselin kohdistus, tärinä, säätimen suorituskyky, moottorin ominaisuudet ja asennusolosuhteet voivat kaikki vaikuttaa lopulliseen asemointitulokseen.
Suurinopeuksinen ominaisuus
Pienoismoottorit voivat toimia suurilla pyörimisnopeuksilla, erityisesti pienikokoisissa toimilaitteissa ja tarkkuuslaitteissa. Määritetty suurin sallittu nopeus jopa 20 000 rpm tekee anturista sopivan valittuihin suuriin nopeuksiin, kun koko moottori ja mekaaninen järjestelmä on suunniteltu vastaavasti.
Onttoakselinen rakenne
Onttoakselinen rakenne voi yksinkertaistaa integrointia pienoismoottorien akseleiden ympärille. Se voi myös auttaa vähentämään mekaanisen kytkennän vaatimaa tilaa tiettyihin perinteisiin umpiakselisiin järjestelyihin verrattuna.
RS485 digitaalinen tiedonsiirto
Enkooderi käyttää RS485-lähtöliitäntää ja tukee määritettyä 2,5 Mbps:n baudinopeutta. Tämä tarjoaa digitaalisen viestintäratkaisun paikkatietojen välittämiseen kooderin ja yhteensopivan ohjauselektroniikan välillä.
Optinen anturi
Valosähköinen tunnistus tarjoaa kosketuksettoman menetelmän sijainnin havaitsemiseen. Se voi olla erityisen hyödyllinen sovelluksissa, joissa suunnittelijat suosivat optista palautetta magneettisen anturitekniikan sijaan.
Mitkä ovat tärkeimmät tekniset tiedot?
Teknisten parametrien ymmärtäminen on välttämätöntä integroitaessa kooderia uuteen koneeseen. Seuraavassa taulukossa on yhteenveto miniatyyrikooderin kokoonpanoon liittyvistä tärkeimmistä teknisistä tiedoista.
| Tekninen parametri | Erittely | Miksi sillä on merkitystä |
|---|---|---|
| Resoluutio | 17-bittinen | Antaa hienon kulma-asennon palautetta |
| Lähtöliitäntä | RS485 | Tukee digitaalista viestintää yhteensopivien ohjainten kanssa |
| Tiedonsiirtonopeus | 2,5 Mbps | Tukee nopeaa paikkatietoliikennettä |
| Ulkohalkaisija | 8-26 mm | Soveltuu pienikokoisiin mekaanisiin rakenteisiin |
| Tyypillinen mitta | Ø19 mm × K14,5 mm | Tarjoaa pienen asennustilan |
| Yhteensopiva moottorin akselin halkaisija | 4-6 mm | Tukee pienoismoottorin integrointia |
| Suurin sallittu nopeus | 20 000 RPM | Soveltuu valikoituihin suurinopeisiin moottorisovelluksiin |
| Tulojännite | DC 5V ±5 % | Määrittää tarvittavan sähkönsyötön |
| Käyttövirta | ≤150 mA, ei kuormaa | Auttaa määrittämään virtalähdevaatimukset |
| Suojausluokka | IP40 asennuksen jälkeen | Määrittää aiotun suojaustason |
| Käyttölämpötila | -20 °C - 85 °C | Määrittää suositellun käyttöympäristön |
| Asunnon materiaali | Alumiini | Tarjoaa kompaktin ja kestävän kotelorakenteen |
| Koodilevyn materiaali | Ruostumaton teräs | Tukee vakaata optista koodausrakennetta |
| Sertifikaatit | CE, RoHS, FCC | Tukee sovellettavia vaatimustenmukaisuusvaatimuksia |
| Takuu | 1 vuosi | Tarjoaa määritellyn takuuajan |
Julkaistu konfiguraatio määrittelee myös M2-kiinnitysruuvit, viisinapaisen piirilevyn juotosliitännän, säteittäisen akselin siirtymän ±0,1 mm ja aksiaalisen siirtymän ±0,1 mm. Nämä parametrit tulee ottaa huomioon mekaanisen ja sähköisen integroinnin yhteydessä.
Missä tätä kooderia käytetään?
Miniatyyri moottorit
Tarkkuuslaitteissa käytettävät kompaktit moottorit tarvitsevat usein takaisinkytkentäkomponentteja, jotka vievät hyvin vähän tilaa. Pienoiskokoinen absoluuttinen kooderi voi tarjota korkearesoluutioisia sijaintitietoja lisäämättä merkittävästi moottorin kokonaiskokoa.
Näppärät robottikädet
Robottikädet vaativat useita kompakteja toimilaitteita sormien ja nivelten ohjaamiseen. Asennon palaute on tärkeää näiden liikkeiden koordinoinnissa, kun taas pieni enkooderin jalanjälki auttaa suunnittelijoita ylläpitämään kompaktin toimilaitteen arkkitehtuuria.
Coreless Motors
Coreless-moottoreita käytetään sovelluksissa, joissa alhainen inertia ja nopea dynaaminen vaste ovat tärkeitä. Tällaisten moottoreiden yhdistäminen korkearesoluutioiseen kooderiin voi tarjota tarkan liikkeenohjauksen edellyttämän palautteen.
Lääketieteelliset laitteet
Tarkkuuslääketieteelliset laitteet voivat sisältää pienoismoottoreita ja paikannusmekanismeja. Pienikokoista optista kooderia voidaan harkita sovelluksissa, joissa vaaditaan tarkkaa pyörivää palautetta, mikäli koko tuote täyttää asiaankuuluvat lääketieteellisten laitteiden suunnittelu- ja säädösvaatimukset.
Teollisuusautomaatio
Automatisoidut koneet, tarkkuuspaikannusmoduulit, robottijärjestelmät ja kompaktit servomekanismit voivat kaikki vaatia luotettavaa kulmapalautetta. Anturin resoluutio, tiedonsiirtoliittymä ja kompakti rakenne tekevät siitä merkityksellisen erilaisissa automaatiosovelluksissa.
- Miniatyyri servomoottorit
- Tarkat robottiliitokset
- Taitavat robottikädet
- Sydämättömät moottorikokoonpanot
- Kompaktit paikannusmoduulit
- Lääketieteelliset liikemekanismit
- Teollisuuden automaatiolaitteet
- Nopeat minitoimilaitteet
Kuinka insinöörien tulisi valita oikea kooderi?
Enkooderin valinnassa pitäisi olla muutakin kuin pelkkä resoluution vertailu. Insinöörien tulee arvioida koko liikejärjestelmä ennen mallin viimeistelyä.
- Tarkista käytettävissä oleva tila:Vahvista anturin halkaisija, korkeus, asennusasento ja ympäröivä välys.
- Yhdistä akseli:Tarkista akselin halkaisija, onttoakselin vaatimukset, kytkentämenetelmä ja sallittu säteittäinen ja aksiaalinen siirtymä.
- Arvioi resoluutio:Selvitä, vastaako 17-bittinen resoluutio vaadittua paikannus- ja ohjaustehoa.
- Vahvista pyörimisnopeus:Vertaa sovelluksen suurinta toimintanopeutta kooderin sallittuun nopeuteen.
- Tarkista viestintä:Varmista, että RS485-liitäntä ja tiedonsiirtonopeus ovat yhteensopivia ohjaimen kanssa.
- Tarkista tehovaatimukset:Vahvista 5V ±5 % syöttötarve ja virrankulutus.
- Ota huomioon ympäristöolosuhteet:Tarkista käyttölämpötila, suojausvaatimukset, tärinä, pöly ja muut ympäristötekijät.
- Harkitse mukauttamista:OEM-projektit voivat vaatia erilaisia akselikonfiguraatioita, mittoja, kaapeleita, liitäntöjä tai asennusratkaisuja.
Monimutkaisissa liikejärjestelmissä on suositeltavaa arvioida anturi yhdessä moottorin, taajuusmuuttajan, ohjaimen, mekaanisen voimansiirron ja takaisinkytkentäalgoritmin kanssa. Tämä järjestelmätason lähestymistapa voi auttaa varmistamaan, että valittu kooderi toimii odotetusti integroinnin jälkeen.
Mitä tulee ottaa huomioon asennuksessa?
Oikea asennus on välttämätöntä vakaan anturin takaisinkytkennän saamiseksi. Edes korkearesoluutioinen anturi ei välttämättä tarjoa odotettua järjestelmän suorituskykyä, jos mekaaninen asennus aiheuttaa liiallista kohdistusvirhettä tai tärinää.
- Säilytä tarkka akselin kohdistus asennuksen aikana.
- Vältä anturin akselin liiallista radiaalista tai aksiaalista kuormitusta.
- Noudata ilmoitettuja asennusmittoja ja ruuvivaatimuksia.
- Pidä optinen tunnistusalue suojattuna sopimattomalta kontaminaatiolta.
- Varmista virransyöttö ennen tiedonsiirtoliitännän liittämistä.
- Tarkista RS485-johdotus ja ohjaimen tiedonsiirtoasetukset.
- Testaa anturi alhaisella nopeudella ennen kuin siirryt suurimmalle toiminta-alueelle.
- Tarkista sijainnin tarkkuus ja toistettavuus todellisilla käyttökuormilla.
OEM-laitteiden testauksen tulisi mieluiten kattaa koko käyttösykli, mukaan lukien kiihdytys, hidastus, jatkuva pyöriminen, paikannus ja hätäpysäytysolosuhteet tarvittaessa.
Usein kysytyt kysymykset
Mitä yksikierros tarkoittaa absoluuttisessa kooderissa?
Yksikierros tarkoittaa, että anturi tunnistaa akselin kulma-asennon yhden täydellisen 360 asteen kierroksen sisällä. Se on suunniteltu sovelluksiin, joissa tarkka kulma-asento yhden kierroksen sisällä on ensisijainen palautevaatimus.
Mikä on Absolute Single Turn Photoelectric Encoderin resoluutio?
Viitattu kooderikokoonpano tarjoaa 17-bittisen resoluution. Koko järjestelmän käytännön paikannustarkkuus riippuu myös mekaanisesta tarkkuudesta, akselin kohdistuksesta, moottorin ominaisuuksista, säätimen suorituskyvystä ja asennusolosuhteista.
Mikä on suurin pyörimisnopeus?
Määritetty suurin sallittu nopeus on enintään 20 000 RPM. Insinöörien tulee vahvistaa vaadittu nopeusprofiili ja käyttöolosuhteet täydelliselle moottori- ja anturikokoonpanolle ennen käyttöönottoa.
Käyttääkö kooderi RS485-liitäntää?
Kyllä. Määritetty lähtöliitäntä on RS485, jonka tiedonsiirtonopeus on 2,5 Mbps. Ohjaimen yhteensopivuus tulee varmistaa ennen integrointia.
Sopiiko tämä enkooderi minimoottoreille?
Kyllä. Sen kompakti ulkohalkaisija-alue, onttoakselikonfiguraatio, 17-bittinen resoluutio ja suuri nopeus tekevät siitä sopivan valikoituihin pienoismoottori- ja kompakteihin toimilaitteisiin.
Mikä käyttölämpötila-alue on määritelty?
Listattu käyttölämpötila-alue on -20°C - 85°C. Lopullinen käyttö tulee arvioida todellisten lämpöolosuhteiden mukaan, varsinkin kun anturi on asennettu suljetun moottorin tai laitekotelon sisään.
Voiko enkooderia mukauttaa OEM-sovelluksiin?
Räätälöintiä voidaan harkita projektin vaatimusten mukaan. OEM-ratkaisusta keskusteltaessa insinöörien tulee antaa tietoja, kuten akselin mitat, käytettävissä oleva asennustila, viestintävaatimukset, moottorin tekniset tiedot, käyttönopeus ja ympäristöolosuhteet.
Johtopäätös
AnAbsoluuttinen yksikierros valosähköinen kooderivoi tarjota tarkan digitaalisen kulmapalautteen säilyttäen samalla kompaktin mekaanisen jalanjäljen. 17-bittinen resoluutio, RS485-tiedonsiirto, pieni halkaisijaalue 8–26 mm, onttoakselirakenne ja suurin sallittu 20 000 rpm:n nopeus anturit voivat täyttää monien miniatyyriliikkeenohjausjärjestelmien palautevaatimukset. Taitavista robottikäsistä ja ytimettömistä moottoreista lääketieteellisiin mekanismeihin ja teollisuusautomaatiolaitteisiin oikea enkooderivalikoima voi auttaa luomaan tarkemman ja tilaa säästävämmän liikearkkitehtuurin.
Jos olet kehittämässä pienoisservojärjestelmää, robottitoimilaitetta, tarkkuusmoottoria tai automaattista paikannusmoduulia ja tarvitset apua sopivan enkooderikokoonpanon valinnassa,ota meihin yhteyttätänään teknisistä tiedoista, sovellustuesta, mukautusvaihtoehdoista ja OEM-tarjouksesta Jingyuelta.