Artikkelin tiivistelmä: A Kehyksetön momenttimoottorion suunniteltu sovelluksiin, joissa perinteiset moottorit, vaihteistot, hihnat ja kytkimet luovat ei-toivottuja mekaanisia rajoituksia. Erottelemalla roottori ja staattori ja integroimalla ne suoraan koneen rakenteeseen tämä moottoriarkkitehtuuri voi tuottaa suuren vääntömomenttitiheyden, pienen mekaanisen välyksen, kompaktin asennuksen, tasaisen pyörimisen ja herkän ohjauksen. Tässä artikkelissa kerrotaan, kuinka kehyksettömät momenttimoottorit toimivat, miksi ne ovat arvokkaita vaativissa liikejärjestelmissä, mitä insinöörien tulee ottaa huomioon valinnassa ja integroinnissa ja kuinka SEA MOTION tukee räätälöityjä ratkaisuja robotiikkaan, työstökoneisiin, puolijohdelaitteisiin, lääketieteellisiin järjestelmiin ja muihin tarkkuussovelluksiin.
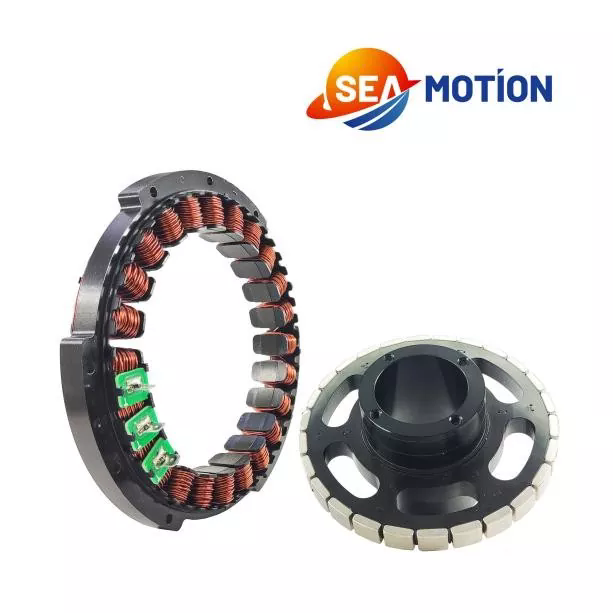
Kehyksetön momenttimoottori on kestomagneettinen synkroninen moottori, joka toimitetaan ilman perinteistä moottorikoteloa, integroituja laakereita tai sisäänrakennettua takaisinkytkentälaitetta. Täydellisen suljetun moottorin sijaan koneenvalmistaja vastaanottaa ensisijaiset sähkömagneettiset komponentit – tyypillisesti staattorin ja roottorin –, jotka voidaan liittää suoraan lopulliseen mekaaniseen rakenteeseen.
Tämä kokoonpano antaa suunnittelijoille paljon enemmän vapautta liikejärjestelmän arkkitehtuuriin verrattuna. Moottori voidaan asentaa pyörivän liitoksen ympärille, robottiakselin sisään, pyörivän pöydän alle tai tarkkuusmekanismin ympärille, missä käytettävissä oleva asennustila on rajallinen.
Toisin kuin perinteinen moottori, joka tavallisesti siirtää tehoa vaihteiston, hihnan, hihnapyörän, kytkimen tai muun voimansiirtokomponentin kautta, kehyksetön momenttimoottori voi ohjata kuormaa suoraan. Näiden välissä olevien mekaanisten elementtien poistaminen voi vähentää mekaanista yhteensopivuutta, siirtohäviöitä, välystä, tärinää ja huoltovaatimuksia.
Tehokkaissa laitteissa tavoitteena ei ole pelkästään pyörivän liikkeen aikaansaaminen. Todellinen haaste on tuottaa liike vaaditulla vääntömomentilla, nopeudella, jäykkyydellä, toistettavuudella, sileydellä ja vasteella rajoitetussa mekaanisessa verhokäyrässä.
Tässä kehyksettömästä arkkitehtuurista tulee erityisen hyödyllinen.
Toimintaperiaate perustuu kestomagneettiroottorin ja jännitteisten staattorikäämien väliseen sähkömagneettiseen vuorovaikutukseen.
Staattori sisältää sähkökäämit, jotka synnyttävät pyörivän magneettikentän, kun ohjattua virtaa syötetään. Roottori sisältää kestomagneetteja, jotka ovat vuorovaikutuksessa tämän magneettikentän kanssa tuottaen pyörimismomentin.
Koska roottori ja staattori toimitetaan erillisinä komponentteina, ympäröivä konerakenne voi tulla tehokkaasti osaksi moottorikokoonpanoa.
Tyypillinen järjestelmä sisältää:
Tuloksena on pitkälle integroitu liikejärjestelmä, jossa moottori ei ole enää itsenäinen mekaaninen paketti. Sen sijaan siitä tulee olennainen osa konetta.
Tämä lähestymistapa on erityisen arvokas, kun insinöörit tarvitsevat suuren onton akselin, kompaktit aksiaalimitat, suuren lähtöhalkaisijan tai suoravetotoiminnon.
Kehyksettömän momenttimoottorin tärkein etu on suunnittelun joustavuus. Useat lisäedut voivat kuitenkin tehdä tästä arkkitehtuurista houkuttelevan tarkkuuskoneille.
Vääntömomenttiheys on erityisen tärkeä, kun moottorin on mahduttava pienen mekaanisen kuoren sisään. Oikein valittu kehyksetön moottori voi tuottaa huomattavan vääntömomentin ilman tavanomaiseen moottori- ja voimansiirtokokoonpanoon liittyvää fyysistä tilaa.
Suorakäyttö eliminoi monet komponentit, joita perinteisesti käytetään pyöritystehon siirtämiseen. Vaihteiston ei tarvitse yksinkertaisesti lisätä vääntömomenttia tai vähentää nopeutta, kun moottori voidaan valita ja ohjata vaadittuun toimintapisteeseen.
Tämä voi yksinkertaistaa mekaanista arkkitehtuuria ja vähentää sellaisten komponenttien määrää, jotka voivat aiheuttaa mekaanisia virheitä.
Vaihteistomekanismit voivat aiheuttaa välystä erityisesti komponenttien kuluessa tai kun voimansiirto vaatii useita vaiheita. Suorakäyttöinen konfiguraatio välttää vaihteen hampaiden välyksen paikannusvirheen lähteenä.
Tämä voi olla suuri etu sovelluksissa, kuten robottinivelissä ja tarkkuuspyöritysvaiheissa.
Koska moottori ei vaadi perinteistä koteloa, suunnittelijat voivat integroida sähkömagneettisen kokoonpanon käytettävissä olevaan rakennetilaan. Tämä on hyödyllistä, kun pakkausrajoitukset ovat vakavia.
Matalat hammastusominaisuudet ja asianmukaiset ohjausalgoritmit voivat edistää tasaista pyörimistä. Tämä on arvokasta laitteissa, joissa tärinä, nopeuden aaltoilu tai vääntömomentin häiriöt voivat vaikuttaa lopputuotteen laatuun.
Kehyksetön moottori ei pakota integraattoria käyttämään yhtä tiettyä palautelaitetta. Enkooderi voidaan valita vaaditun resoluution, tarkkuuden, ympäristöolosuhteiden, tiedonsiirtoprotokollan ja konearkkitehtuurin mukaan.
Tämä joustavuus on hyödyllinen OEM-valmistajille, jotka kehittävät erilaisia konealustoja yhteisen moottoriperheen ympärille.
Kehyksettomat momenttimoottorit soveltuvat erityisen hyvin sovelluksiin, jotka vaativat suurta vääntömomenttia, kompaktia rakennetta, suoraa vetoa ja tarkkaa pyörimissäätöä.
| Sovellus | Miksi kehyksetön muotoilu on arvokasta | Tyypillinen suunnitteluprioriteetti |
|---|---|---|
| Robottiliitokset | Kompakti integrointi ja suora vääntömomentin siirto | Vääntömomenttiheys, jäykkyys, asennon tarkkuus |
| Työstökoneet | Suora pyörivä käyttö, jossa on pienempi siirtovirhe | Tarkkuus, nopeuden vakaus, lämpösuorituskyky |
| Pyörivät pöydät | Suuren aukon ja kompaktin aseman arkkitehtuurit | Vääntömomentti, toistettavuus, juoksu |
| Lääketieteelliset laitteet | Kompakti ja sujuvasti ohjattu liike | Alhainen tärinä, luotettavuus, puhtaus |
| Puolijohdelaitteet | Suuri tarkkuus rajoitetussa asennustilassa | Asennon vakaus, lämmönhallinta, puhtaus |
| Tarkkuusautomaatio | Joustava mekaaninen integrointi | Dynaaminen vaste ja toistettavuus |
Esimerkiksi robotiikassa moottori voidaan asentaa suoraan liitokseen ja yhdistää suunnittelijan omiin laakereihin, koteloon, anturiin ja rakennekomponentteihin. Tämä voi tuottaa kompaktimman liitoksen kuin käyttämällä täydellistä moottoria.
Tarkkuuspyöritävissä laitteissa suorakäyttö voi myös vähentää moottorin ja työkuorman välisten mekaanisten rajapintojen määrää.
Moottorin valinnan tulisi alkaa todellisista kuormitusvaatimuksista eikä pelkästään moottorin nimellisvääntömomentista. Huippuvääntömomentin perusteella sopivalta näyttävä moottori voi toimia huonosti, jos jatkuva lämpökuormitus, kiihtyvyysvaatimukset tai takaisinkytkentätarkkuus jätetään huomiotta.
Insinöörien tulee arvioida seuraavat parametrit.
On myös tärkeää tehdä ero moottorin teoreettisen suorituskyvyn ja sen suorituskyvyn välillä valmiin koneen sisällä. Laakereiden kitka, rakenteellinen jäykkyys, lämmönpoisto, anturin asennus, roottorin tasapainotus ja taajuusmuuttajan viritys voivat kaikki vaikuttaa lopputulokseen.
Lämpö on yksi tärkeimmistä teknisistä näkökohdista suunniteltaessa suorakäyttöistä liikejärjestelmää.
Staattorin käämien sähkövastus tuottaa lämpöä käytön aikana. Käämityksen lämpötilan noustessa myös sähkövastus kasvaa, mikä voi vaikuttaa tehokkuuteen ja käytettävissä olevaan jatkuvaan vääntömomenttiin.
Jatkuvasti suurta vääntömomenttia vaativissa sovelluksissa insinöörit harkitsevat yleensä aktiivisen nestejäähdytyksen integrointia staattorin rakenteeseen. Vesi- tai vesi-glykolijäähdytys voi tarjota hallitun reitin lämmön poistamiseksi moottorikokoonpanosta.
Pienempiin sovelluksiin luonnollinen konvektio tai pakotettu ilmajäähdytys saattaa riittää moottorin koosta, asennusolosuhteista, ympäristön lämpötilasta ja käyttösuhteesta riippuen.
Käytännön lämpösuunnittelussa tulee ottaa huomioon:
Lämpötilan mittaus tulisi myös integroida ohjausstrategiaan. Jos käämin lämpötila lähestyy sallittua rajaa, taajuusmuuttaja voi vähentää virran tai vääntömomentin tarvetta moottorin suojaamiseksi.
Puolijohde-, laboratorio-, lääketieteellisten tai puhdastilalaitteiden osalta jäähdytyssuunnittelu saattaa vaatia lisähuomiota, koska jäähdytysliuos ei saa aiheuttaa kontaminaatiota tai ei-toivottuja hiukkasia käyttöympäristöön.
Kehyksetön momenttimoottori ei tavallisesti sisällä sisäänrakennettua kooderia. Tämä antaa konesuunnittelijoille vapauden valita palauteteknologian, joka sopii lopulliseen järjestelmään.
Mahdollisia takaisinkytkentäteknologioita ovat optiset, magneettiset, induktiiviset ja absoluuttiset anturijärjestelmät. Oikea valinta riippuu vaaditusta sijainnin resoluutiosta, ympäristöolosuhteista, viestintäprotokollasta, nopeudesta, hinnasta ja mekaanisesta järjestelystä.
Korkearesoluutioinen palaute on erityisen tärkeää, kun sovellus vaatii erittäin sujuvaa liikettä tai tarkkaa kulma-asemointia.
Enkooderia ei pidä käsitellä itsenäisenä komponenttina. Moottorin, anturin, käyttölaitteen, laakerijärjestelmän ja koneen rakenteen on toimittava yhtenä ohjausjärjestelmänä.
Esimerkiksi kooderi voi tarjota erinomaisen nimellisresoluution, mutta silti tuottaa epätyydyttävän järjestelmän suorituskyvyn, jos sen mekaaninen asennus aiheuttaa epäkeskisyyden tai häiriön. Samoin korkean suorituskyvyn moottori voi epäonnistua tuottamaan potentiaaliaan, jos servoparametrit on viritetty huonosti.
Siksi takaisinkytkennän integrointia tulisi harkita mekaanisen suunnitteluvaiheen aikana sen sijaan, että se lisättäisiin sen jälkeen, kun moottori on jo valittu.
Kehyksetön rakenne luo suunnittelun vapautta, mutta se siirtää myös enemmän vastuuta koneenrakentajalle. Ympäröivästä mekaanisesta rakenteesta tulee tärkeä osa moottorijärjestelmää.
Useat alueet ansaitsevat erityistä huomiota.
Roottorin ja staattorin on säilytettävä vaadittu ilmaväli koko käytön ajan. Liiallinen epäkeskisyys voi vaikuttaa sähkömagneettiseen suorituskykyyn ja lisätä tärinää tai mekaanista riskiä.
Joustava asennusrakenne voi vaarantaa tehokkaan moottorin edut. Rakenteellinen muodonmuutos kuormituksen alaisena voi olla paikannusvirheen lähde, vaikka itse moottorilla on erinomaiset sähkömagneettiset ominaisuudet.
Koska kehyksetön moottori ei normaalisti sisällä laakereita, koneen suunnittelijan on valittava laakerit säteittäisen kuormituksen, aksiaalikuorman, nopeuden, jäykkyyden, eliniän odotteen ja tarkkuusvaatimusten mukaan.
Nopeat sovellukset vaativat huolellista huomiota roottorin tasapainoon. Mekaaninen epätasapaino voi aiheuttaa tärinää ja heikentää liikkeenhallinnan laatua.
Onttoakselisissa järjestelmissä käytettävissä oleva sisähalkaisija voi tarjota kätevän reitin kaapeleille, pneumaattisille linjoille, optisille komponenteille tai muille koneen elementeille. Kaapelin liikettä tulee kuitenkin arvioida huolellisesti, jotta vältetään häiriö pyörivien komponenttien kanssa.
SEA MOTIONtarjoaa kehyksettömän momenttimoottorin ratkaisuja huippuluokan liikkeenohjaussovelluksiin, joissa vakiokoteloidut moottorit eivät välttämättä tarjoa riittävää joustavuutta integrointiin.
Tuotetietojensa mukaan SEA MOTIONin kehyksetön moottorimalli on tarkoitettu teollisuudelle, mukaan lukien robotiikka, työstökoneet, puolijohdelaitteet, lääketieteelliset laitteet, yliopistot, tutkimuslaitokset ja edistynyt valmistus. Yritys tukee sekä vakiotuotteita että sovelluskohtaista räätälöintiä.
Räätälöinti voi olla tärkeää, kun vakiomoottori ei sovi käytettävissä olevaan mekaaniseen kuoreen. Sovelluksen vaatimuksista riippuen muutokset voivat sisältää aksiaalimittoja, sisähalkaisijaa, käämitysjärjestelyjä, jännitevaatimuksia ja takaisinkytkentään liittyviä konfiguraatioita.
OEM-projekteissa tämä tekninen tuki voi pienentää komponenttien valinnan ja lopullisen koneintegraation välistä kuilua. Sen sijaan, että valitsisivat moottorin vain luettelonumeron perusteella, insinöörit voivat arvioida moottorin osana koko liikearkkitehtuuria.
SEA MOTION kuvaa myös testausmenettelyjä, jotka kattavat sähköiset ominaisuudet ja roottorin suorituskyvyn, ja tärkeisiin moottoriparametreihin sovelletaan valmistusohjauksia. Sen dokumentaatiotuki sisältää tekniset piirustukset, 3D-tiedostot, integraatiotiedot ja asemaan liittyvät materiaalit.
Tämäntyyppinen tekninen tuki on erityisen arvokasta OEM-valmistajille, joiden on siirryttävä prototyyppien kehittämisestä toistettavaan tuotantoon ilman koko liikejärjestelmän uudelleensuunnittelua.
| Tekijä | Kehyksetön momenttimoottori | Perinteinen talomoottori |
|---|---|---|
| Mekaaninen integrointi | Erittäin muokattavissa | Perustuu yleensä kiinteisiin kotelon mittoihin |
| Tarttuminen | Sopii hyvin suoraajoon | Voi vaatia kytkimen, hihnan tai vaihteiston |
| Takaisku | Voi minimoida vaihteistoon liittyvän välyksen | Voi riippua voimansiirron osista |
| Palaute | Joustava kooderin valinta | Usein ennalta määrätty tai integroitu |
| Asuminen | Tarjoaa koneen suunnittelija | Moottorin valmistajan integroima |
| Räätälöinti | Korkea | Yleensä rajoitetumpi |
| Asennus | Vaatii suurempaa insinöörivastuuta | Yleensä yksinkertaisempi |
| Ihanteellinen käyttö | Kompakti, tehokas integroitu koneisto | Yleiskäyttöiset moottorisovellukset |
Vertailu ei tarkoita, että kehyksettömät moottorit olisivat automaattisesti parempia jokaiseen koneeseen. Perinteinen koteloitu moottori voi olla käytännöllisempi valinta, kun nopea asennus, standardoitu asennus tai yksinkertainen huolto on ensisijainen tavoite.
Kehyksetön arkkitehtuuri tulee erityisen houkuttelevaksi, kun pakkaus, suorakäyttö, vääntömomenttitiheys, tarkkuus ja järjestelmätason integrointi ovat tärkeämpiä kuin plug and play -asennus.
Ennen kehyksettömän momenttimoottorin hyväksymistä tuotantoon, insinöörien tulee tarkistaa koko järjestelmä sen sijaan, että arvioitaisiin moottoria erikseen.
Tämä tarkistuslista auttaa estämään yleisen teknisen ongelman: valitaan moottori, joka täyttää nimellismomenttivaatimuksen, mutta ei täytä valmiin koneen todellisia mekaanisia, lämpö- tai ohjausvaatimuksia.
Vakioservomoottori toimitetaan tavallisesti täydellisenä mekaanisena pakettina, jossa on kotelo, laakerit ja usein integroitu takaisinkytkentälaite. Kehyksetön momenttimoottori sisältää erilliset roottori- ja staattorikomponentit, jotta koneenvalmistaja voi suunnitella ympäröivän kotelon, laakerijärjestelyn ja takaisinkytkentäjärjestelmän.
Useimmat tarkkuussovellukset vaativat palautetta suljetun silmukan ohjaamiseen, vaikka tarkka anturi riippuu sovelluksesta. Koska enkooderia ei ole kiinteästi kiinnitetty moottoripakettiin, insinöörit voivat valita palautteen tarkkuuden, resoluution, ympäristö- ja viestintävaatimusten mukaan.
Kyllä. Suorakäyttö on yksi tärkeimmistä syistä, miksi insinöörit valitsevat tämän arkkitehtuurin. Moottori voidaan integroida suoraan pyörivään kuormaan, jolloin vältetään mekaanisia voimansiirtokomponentteja, kuten vaihteistoja, hihnoja ja kytkimiä sovelluksen salliessa.
Jäähdytys on kriittinen, kun moottori toimii jatkuvasti suurella vääntömomentilla. Tarvittava ratkaisu riippuu käyttösuhteesta, moottorin mitoista, ympäristöolosuhteista, asennusrakenteesta ja sallitusta käämin lämpötilasta. Nestejäähdytystä harkitaan usein vaativissa jatkuvatoimisissa sovelluksissa.
Kyllä. SEA MOTION kuvaa räätälöityjen moottorikokoonpanojen tuen, mukaan lukien mittamuutokset, käämien mukautukset, sisähalkaisijan muutokset ja palautteeseen liittyvä integrointi OEM-sovelluksille.
Ne sopivat hyvin moniin robottiliitosmalleihin, koska roottori ja staattori voidaan liittää suoraan liitosrakenteeseen. Tämä voi auttaa pienentämään pakkauksen kokoa samalla kun se tarjoaa suoran vääntömomentin siirron ja joustavan kooderin integroinnin.
Insinöörien tulee ottaa huomioon lämmönpoisto, laakerimateriaalit, voitelu, kaapelien reititys, pinnan puhtaus, hiukkasten muodostuminen ja koko kokoonpanon yhteensopivuus puhdastilaympäristön kanssa. Jäähdytysjärjestelmät tulee myös suunnitella siten, että vältetään ei-toivottujen hiukkasten tai saastumisen pääsy.
Sopivissa sovelluksissa kyllä. Suoravetoinen kehyksetön moottori voi poistaa vaihteiston ja siihen liittyvät voimansiirtokomponentit. Moottorin tulee kuitenkin tuottaa riittävä jatkuva ja huippumomentti vaaditulla nopeudella, ja koneen rakenne ja laakerit on suunniteltava kestämään aiheutuva kuormitus.
Kehyksetön momenttimoottori tarjoaa erilaisen tavan lähestyä liikejärjestelmän suunnittelua. Sen sijaan, että käsittelisi moottoria itsenäisenä komponenttina, se sallii moottorin tulla osaksi koneen mekaanista arkkitehtuuria.
Yhdistämällä erillisen roottorin ja staattorin sopivaan laakerijärjestelmään, anturiin, käyttövoimaan, jäähdytysratkaisuun ja rakennesuunnitteluun, insinöörit voivat luoda kompakteja suoravetojärjestelmiä, joilla on korkea vääntömomenttitiheys, pieni vaihteistoon liittyvä välys, tasainen liike ja vahva ohjausteho.
Tärkein näkökohta on järjestelmätason suunnittelu. Vääntömomentti, nopeus, inertia, lämpökäyttäytyminen, takaisinkytkentäresoluutio, mekaaninen jäykkyys, kohdistus, laakereiden suorituskyky ja käyttöjen yhteensopivuus on arvioitava yhdessä.
OEM- ja laitevalmistajille, jotka kehittävät robottiliitoksia, tarkkuuspyöriviä vaiheita, työstökoneita, puolijohdelaitteita, lääkinnällisiä laitteita ja kehittyneitä automaatiojärjestelmiä, oikealla moottoriarkkitehtuurilla voi olla merkittävä vaikutus lopullisen koneen kokoon, suorituskykyyn, luotettavuuteen ja pitkäaikaiseen ylläpitoon.
SEA MOTIONtarjoaa kehyksettömiä momenttimoottoriratkaisuja, joissa on räätälöintiä ja teknistä tukea vaativiin liikkeenohjaussovelluksiin. Jos olet kehittämässä uutta tarkkuusliikealustaa tai tarvitset moottorin, joka sopii tiettyyn mekaaniseen kuoreen,ota meihin yhteyttäkeskustellaksesi vääntömomentistasi, nopeudestasi, mitoistasi, palautteestasi, jäähdytyksestäsi ja integrointivaatimuksistasi.